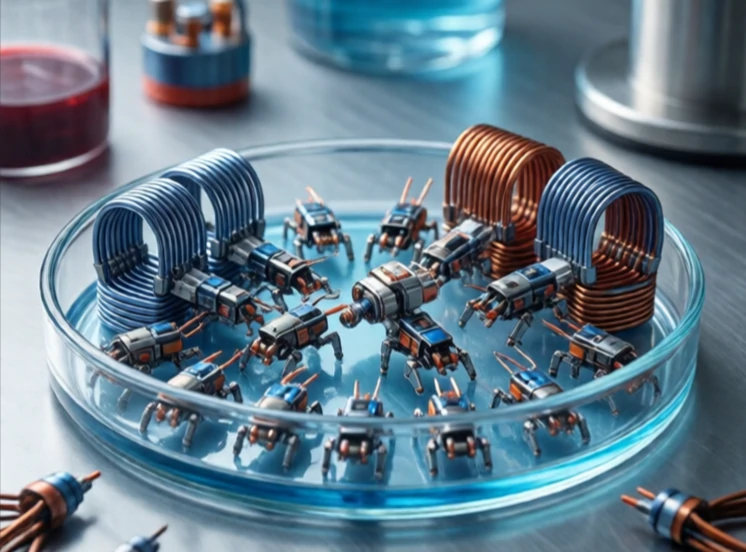
En mikrorobot opererer på millimeterskala. Den er liten nok til å passe inn i et menneskelig blodkar, krype gjennom et rør eller sverme med tusenvis av andre. Utfordringene er annerledes enn for større roboter. Fysikken endrer seg på liten skala. Tyngdekraften spiller mindre rolle. Overflatespenning og friksjon dominerer.
Forskere bygger mikroroboter ved hjelp av MEMS-fabrikasjon, myk litografi og magnetiske materialer. Noen drives av eksterne magnetfelt. Andre bruker kjemiske reaksjoner eller akustiske bølger. En magnetisk mikrorobot kan styres gjennom en væske av et spolesystem utenfor kroppen. En katalytisk mikrorobot driver seg selv ved å omdanne hydrogenperoksid til oksygenbobler.
Mikrorobotapplikasjoner
- Målrettet medikamentlevering inne i kroppen.
- Mikrokirurgi og cellemanipulasjon.
- Rørinspeksjon og reparasjon.
- Miljømåling i vann.
- Svermforskning og kollektiv atferd.
Hindringene er strøm, kontroll og avbildning. Batterier kan ikke nedskaleres. En mikrorobot kan ikke bære sin egen strømkilde, så den er avhengig av eksterne felt eller kjemisk drivstoff. Kontrollen er upresis fordi Brownsk bevegelse dytter roboten. Avbildning inne i kroppen krever MR eller ultralyd, noe som begrenser tilbakemeldinger i sanntid. Mikroroboter er ennå ikke i klinisk bruk, men de har gått fra science fiction til laboratoriedemonstrasjoner. En robot på størrelse med et riskorn som svømmer gjennom blod og leverer et medikament til en svulst er ikke her ennå. Den kommer nærmere.
Comments
No comments yet. Be the first to share a thought.
Leave a comment