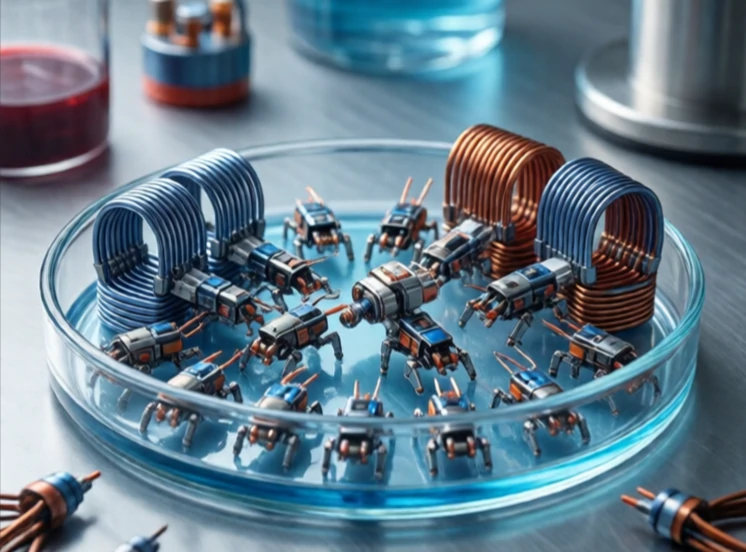
Ένα μικρορομπότ λειτουργεί σε κλίμακα χιλιοστού. Είναι αρκετά μικρό για να χωρέσει μέσα σε ένα ανθρώπινο αιμοφόρο αγγείο, να σέρνεται μέσα από έναν σωλήνα ή να συνωστίζεται με χιλιάδες άλλα. Οι προκλήσεις είναι διαφορετικές από εκείνες των μεγαλύτερων ρομπότ. Η φυσική αλλάζει σε μικρές κλίμακες. Η βαρύτητα έχει μικρότερη σημασία. Η επιφανειακή τάση και η τριβή κυριαρχούν.
Οι ερευνητές κατασκευάζουν μικρορομπότ χρησιμοποιώντας κατασκευή MEMS, μαλακή λιθογραφία και μαγνητικά υλικά. Μερικά τροφοδοτούνται από εξωτερικά μαγνητικά πεδία. Άλλα χρησιμοποιούν χημικές αντιδράσεις ή ακουστικά κύματα. Ένα μαγνητικό μικρορομπότ μπορεί να οδηγηθεί μέσα από ένα ρευστό από ένα σύστημα πηνίων έξω από το σώμα. Ένα καταλυτικό μικρορομπότ κινείται μετατρέποντας το υπεροξείδιο του υδρογόνου σε φυσαλίδες οξυγόνου.
Εφαρμογές μικρορομπότ
- Στοχευμένη χορήγηση φαρμάκων στο εσωτερικό του σώματος.
- Μικροχειρουργική και κυτταρικός χειρισμός.
- Επιθεώρηση και επισκευή σωλήνων.
- Ανίχνευση περιβάλλοντος στο νερό.
- Έρευνα σμήνους και συλλογική συμπεριφορά.
Τα εμπόδια είναι η ισχύς, ο έλεγχος και η απεικόνιση. Οι μπαταρίες δεν μειώνονται. Ένα μικρορομπότ δεν μπορεί να φέρει τη δική του πηγή ενέργειας, επομένως βασίζεται σε εξωτερικά πεδία ή χημικό καύσιμο. Ο έλεγχος είναι ανακριβής επειδή η κίνηση Μπράουν σπρώχνει το ρομπότ. Η απεικόνιση μέσα στο σώμα απαιτεί μαγνητική τομογραφία ή υπερήχους, γεγονός που περιορίζει την ανατροφοδότηση σε πραγματικό χρόνο. Τα μικρορομπότ δεν βρίσκονται ακόμη σε κλινική χρήση, αλλά έχουν περάσει από την επιστημονική φαντασία σε εργαστηριακές επιδείξεις. Ένα ρομπότ στο μέγεθος ενός κόκκου ρυζιού που κολυμπάει μέσα στο αίμα και χορηγεί ένα φάρμακο σε έναν όγκο δεν είναι ακόμα εδώ. Πλησιάζει.
Comments
No comments yet. Be the first to share a thought.
Leave a comment