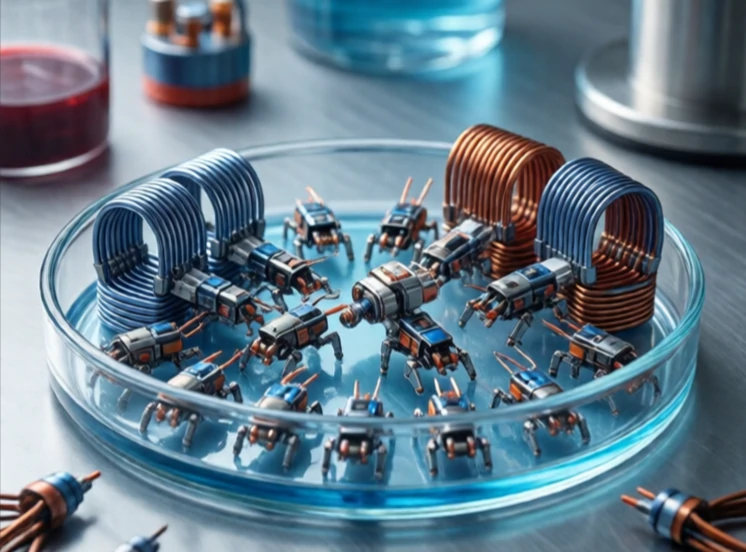
マイクロロボットはミリメートルスケールで動作します。人間の血管の中を通り抜けたり、パイプの中を這ったり、何千もの仲間と群れをなして移動したりできるほど小さいのです。その課題は大型ロボットとは異なります。小さなスケールでは物理法則が変わり、重力の影響は小さくなります。表面張力と摩擦が支配的な要素となるのです。
研究者たちは、MEMS(微小電気機械システム)製造、ソフトリソグラフィー、磁性材料を用いてマイクロロボットを開発している。外部磁場によって駆動するものもあれば、化学反応や音波を利用するものもある。磁気マイクロロボットは、本体外部のコイルシステムによって流体中を操縦できる。触媒マイクロロボットは、過酸化水素を酸素の泡に変換することで推進力を得る。
マイクロロボットの応用
- 体内における標的指向型薬剤送達。
- 顕微鏡手術と細胞操作。
- 配管の点検と修理。
- 水中における環境センシング。
- 群集研究と集団行動。
課題は、電力、制御、そして画像処理です。バッテリーは小型化できません。マイクロロボットは独自の電源を搭載できないため、外部の電場や化学燃料に頼らざるを得ません。ブラウン運動によってロボットが揺れるため、制御は不正確です。体内の画像化にはMRIや超音波が必要となり、リアルタイムのフィードバックが制限されます。マイクロロボットはまだ臨床応用されていませんが、SFの世界から実験室での実証段階へと移行しました。血液中を泳ぎ、腫瘍に薬剤を届ける米粒サイズのロボットはまだ実現していませんが、実現に近づいています。
Comments
No comments yet. Be the first to share a thought.
Leave a comment