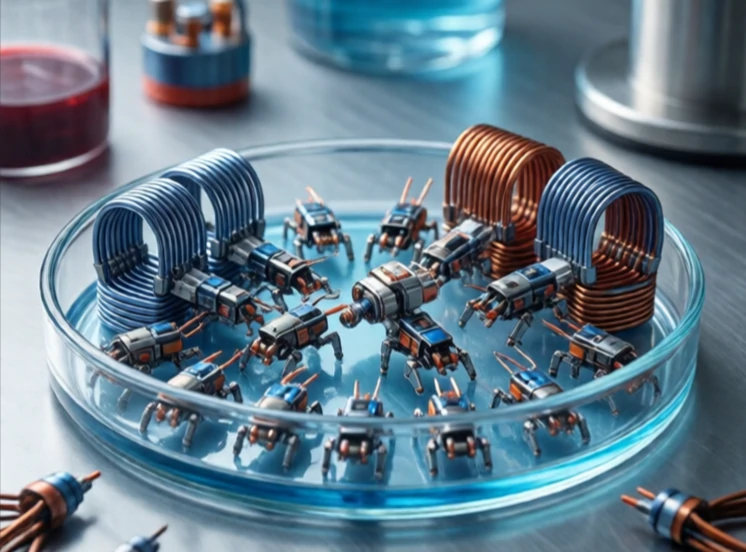
एक माइक्रोरॉबोट मिलीमीटर के आकार में काम करता है। यह इतना छोटा होता है कि मानव रक्त वाहिका के अंदर समा सकता है, पाइप से रेंगकर निकल सकता है या हजारों अन्य रोबोटों के साथ झुंड में चल सकता है। चुनौतियाँ बड़े रोबोटों से अलग होती हैं। छोटे पैमाने पर भौतिकी के नियम बदल जाते हैं। गुरुत्वाकर्षण का प्रभाव कम हो जाता है। सतह तनाव और घर्षण का प्रभाव अधिक होता है।
शोधकर्ता एमईएमएस निर्माण, सॉफ्ट लिथोग्राफी और चुंबकीय पदार्थों का उपयोग करके माइक्रोरॉबोट बनाते हैं। कुछ बाहरी चुंबकीय क्षेत्रों से संचालित होते हैं, जबकि अन्य रासायनिक प्रतिक्रियाओं या ध्वनि तरंगों का उपयोग करते हैं। एक चुंबकीय माइक्रोरॉबोट को शरीर के बाहर एक कॉइल प्रणाली द्वारा तरल पदार्थ में चलाया जा सकता है। एक उत्प्रेरक माइक्रोरॉबोट हाइड्रोजन पेरोक्साइड को ऑक्सीजन के बुलबुलों में परिवर्तित करके स्वयं को गति प्रदान करता है।
माइक्रोरॉबोट अनुप्रयोग
- शरीर के अंदर लक्षित दवा वितरण।
- सूक्ष्म शल्य चिकित्सा और कोशिका हेरफेर।
- पाइप निरीक्षण और मरम्मत।
- जल में पर्यावरणीय संवेदन।
- झुंड अनुसंधान और सामूहिक व्यवहार।
इसमें मुख्य बाधाएं हैं बिजली, नियंत्रण और इमेजिंग। बैटरियों को छोटा नहीं किया जा सकता। एक माइक्रोरॉबोट अपना बिजली स्रोत खुद नहीं ले जा सकता, इसलिए यह बाहरी क्षेत्रों या रासायनिक ईंधन पर निर्भर करता है। नियंत्रण सटीक नहीं होता क्योंकि ब्राउनियन गति रोबोट को हिलाती रहती है। शरीर के अंदर इमेजिंग के लिए एमआरआई या अल्ट्रासाउंड की आवश्यकता होती है, जिससे वास्तविक समय की प्रतिक्रिया सीमित हो जाती है। माइक्रोरॉबोट अभी तक नैदानिक उपयोग में नहीं हैं, लेकिन वे विज्ञान कथा से प्रयोगशाला प्रदर्शन तक पहुंच चुके हैं। चावल के दाने के आकार का एक रोबोट जो रक्त में तैरकर ट्यूमर तक दवा पहुंचाता है, अभी तक अस्तित्व में नहीं है। हालांकि, यह संभावना बढ़ती जा रही है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment