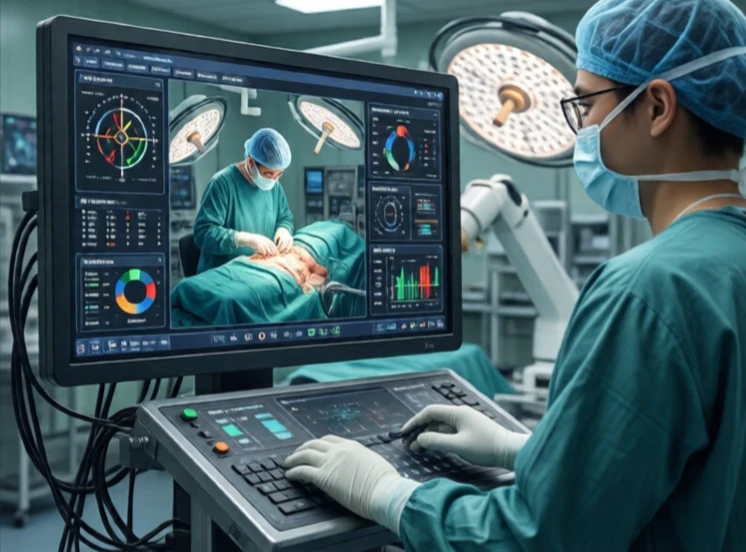
遠端操控是指由人類操作員遠端控制機器人。操作員可以看到機器人所看到的景象,並發出指令控制機器人執行操作。當任務過於危險、距離太遠或精度要求過高,不宜由人類直接在場時,就會採用遠程操控。炸彈處理、深海勘探和太空任務都依賴遠端操控。
最簡單的遠端操控系統是操縱桿和視訊訊號。操作員透過操縱桿控制機器人。更先進的系統則採用觸覺回饋,讓操作者感受到機器人碰到的物體。例如,使用達文西機器人的外科醫生可以感受到組織的阻力,拆彈專家可以感受到物體的重量。觸覺回饋形成了一個閉環,使遠端操控更加直覺。
遠端操作挑戰
- 延遲:命令和回應之間的時間差。
- 頻寬:視訊和感測器數據需要高吞吐量。
- 情境感知:操作者只能看到攝影機拍攝到的畫面。
- 控制:將人類輸入映射到機器人運動。
- 安全:如果通訊中斷,機器人必須具備故障保護功能。
延遲是最大的敵人。在地球上,延遲以毫秒計;在月球上,延遲以秒計;在火星上,延遲以分鐘計。火星探測車無法即時操控。操作員發出指令後便需等待。因此,火星探測車是半自主的。它們能夠自主執行指令並避開障礙物。遠端操控在低延遲的情況下效果最佳。對於水下遙控潛水器(ROV),繫繩可以提供低延遲;對於無人機,視距內的無線電鏈路可以提供低延遲;對於手術機器人,外科醫生就在同一房間內。遠端操控擴展了人類的操控範圍,同時又不犧牲人類的判斷力。它並非完全自主,而是一種合作。
Comments (2)
Leave a comment