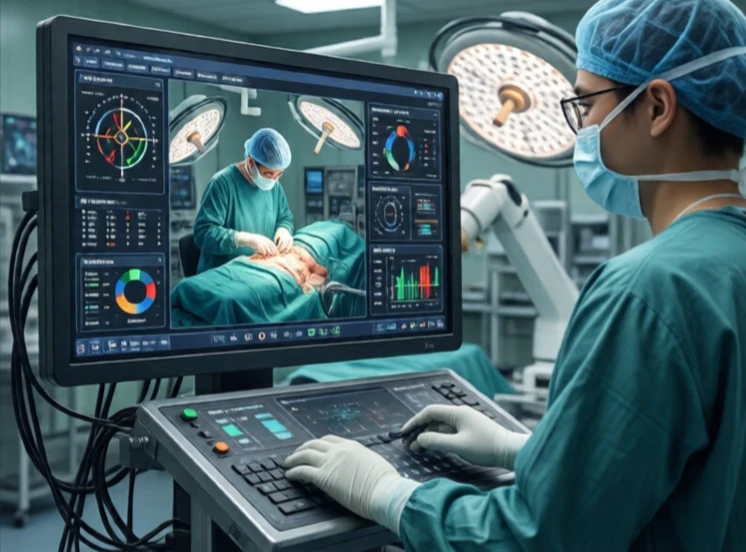
La téléopération permet à un opérateur humain de contrôler un robot à distance. L'opérateur voit ce que voit le robot et lui ordonne d'agir. Elle est utilisée lorsque la tâche est trop dangereuse, trop éloignée ou trop précise pour une présence humaine directe. Le déminage, l'exploration des grands fonds marins et les missions spatiales reposent tous sur la téléopération.
La téléopération la plus simple utilise un joystick et un flux vidéo. L'opérateur pilote le robot. Les systèmes plus avancés utilisent le retour haptique : l'opérateur ressent ce que le robot touche. Un chirurgien utilisant un robot Da Vinci perçoit la résistance des tissus. Un démineur ressent le poids d'un objet. Le retour haptique complète la téléopération et la rend plus intuitive.
défis de la téléopération
- Latence : délai entre la commande et la réponse.
- Bande passante : les données vidéo et de capteurs nécessitent un débit élevé.
- Conscience de la situation : l'opérateur ne voit que ce que les caméras montrent.
- Contrôle : correspondance entre les entrées humaines et les mouvements du robot.
- Sécurité : le robot doit être doté d'un système de sécurité intégré permettant de se mettre en sécurité en cas de coupure de communication.
La latence est l'ennemie. Sur Terre, elle se mesure en millisecondes. Sur la Lune, en secondes. Sur Mars, en minutes. Un rover martien ne peut être piloté en temps réel. L'opérateur envoie des commandes et attend. C'est pourquoi les rovers martiens sont semi-autonomes : ils exécutent les commandes et évitent les obstacles de manière autonome. La téléopération est optimale lorsque la latence est faible. Pour les ROV sous-marins, un câble assure une faible latence. Pour les drones, les liaisons radio offrent une faible latence en champ de vision direct. Pour les robots chirurgicaux, le chirurgien se trouve dans la même pièce. La téléopération étend la portée humaine sans sacrifier le jugement humain. Il ne s'agit pas d'une autonomie totale, mais d'un partenariat.
Comments (2)
Leave a comment