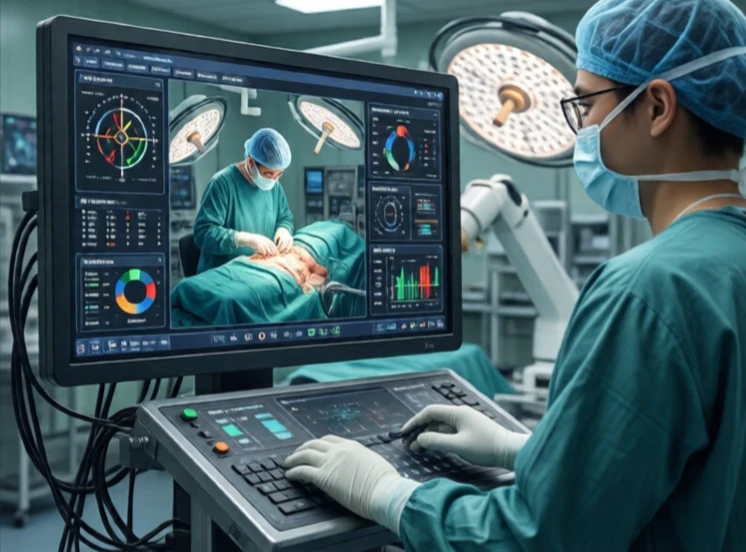
A teleoperação permite o controlo remoto de um robô por um operador humano. O operador vê o que o robô vê e comanda o que o robô faz. É utilizada quando a tarefa é demasiado perigosa, demasiado distante ou exige demasiada precisão para a presença humana direta. A desativação de bombas, a exploração em águas profundas e as missões espaciais são exemplos de operações que dependem da teleoperação.
A teleoperação mais simples consiste num joystick e numa transmissão de vídeo. O operador controla o robô. Os sistemas mais avançados utilizam feedback háptico, em que o operador sente o que o robô toca. Um cirurgião que utiliza um robô da Vinci sente a resistência do tecido. Um técnico de desativação de bombas sente o peso de um objeto. O feedback háptico completa o ciclo e torna a teleoperação mais intuitiva.
Desafios da teleoperação
- Latência: atraso entre o comando e a resposta.
- Largura de banda: os dados de vídeo e os sensores requerem uma elevada taxa de transferência.
- Consciência situacional: o operador vê apenas o que as câmaras mostram.
- Controlo: mapeamento de comandos humanos para movimentos do robô.
- Segurança: o robô deve ser à prova de falhas, caso a comunicação seja interrompida.
A latência é a inimiga. Na Terra, a latência é de milissegundos. Na Lua, é de segundos. Em Marte, é de minutos. Um rover em Marte não pode ser controlado em tempo real. O operador envia comandos e espera. É por isso que os rovers em Marte são semiautónomos. Executam comandos e evitam obstáculos por conta própria. A teleoperação funciona melhor quando a latência é baixa. Para ROVs subaquáticos, um cabo proporciona uma baixa latência. Para os drones, as ligações de rádio proporcionam uma baixa latência dentro da linha de visão. Para os robôs cirúrgicos, o cirurgião está na mesma sala. A teleoperação alarga o alcance humano sem sacrificar o julgamento humano. Não se trata de autonomia total. Trata-se de uma parceria.
Comments (2)
Leave a comment