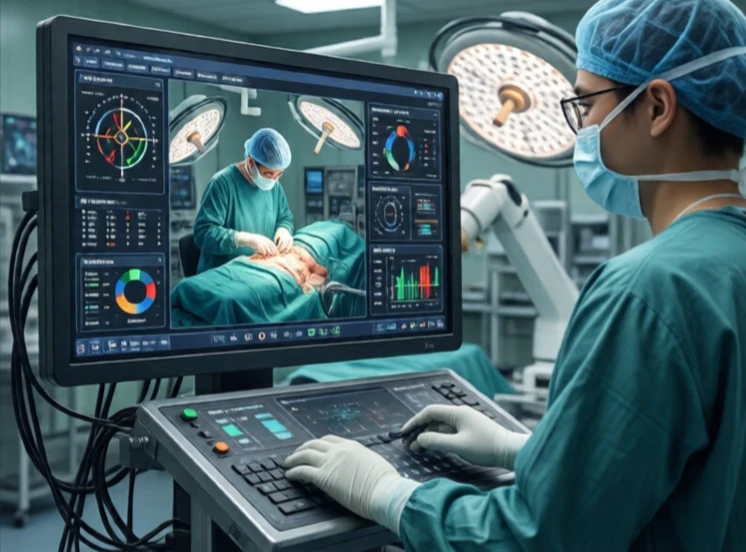
Teleoperation styr en robot på distans av en mänsklig operatör. Operatören ser vad roboten ser och kommenderar vad roboten gör. Den används när uppgiften är för farlig, för avlägsen eller för exakt för direkt mänsklig närvaro. Bombdestruktion, djuphavsutforskning och rymduppdrag är alla beroende av teleoperation.
Den enklaste teleoperationen är en joystick och en videoström. Operatören styr roboten. Mer avancerade system använder haptisk feedback, där operatören känner vad roboten rör vid. En kirurg som använder en da Vinci-robot känner vävnadsmotstånd. En bombtekniker känner vikten av ett föremål. Haptisk feedback sluter loopen och gör teleoperationen mer intuitiv.
Utmaningar för teleoperation
- Latens: fördröjning mellan kommando och svar.
- Bandbredd: video- och sensordata kräver hög dataöverföringshastighet.
- Situationsmedvetenhet: operatören ser bara det som kamerorna visar.
- Kontroll: mappa mänskliga input till robotrörelser.
- Säkerhet: roboten måste vara felsäker om kommunikationen bryts.
Latens är fienden. På jorden är latensen millisekunder. På månen är den sekunder. På Mars är den minuter. En rover på Mars kan inte köras i realtid. Operatören skickar kommandon och väntar. Det är därför Mars-rover är semi-autonoma. De utför kommandon och undviker hinder på egen hand. Teleoperation fungerar bäst när latensen är låg. För undervattens-ROV:er ger en tether låg latens. För drönare ger radiolänkar låg latens inom synhåll. För kirurgiska robotar befinner sig kirurgen i samma rum. Teleoperation utökar mänsklig räckvidd utan att offra mänskligt omdöme. Det är inte fullständig autonomi. Det är ett partnerskap.
Comments (2)
Leave a comment