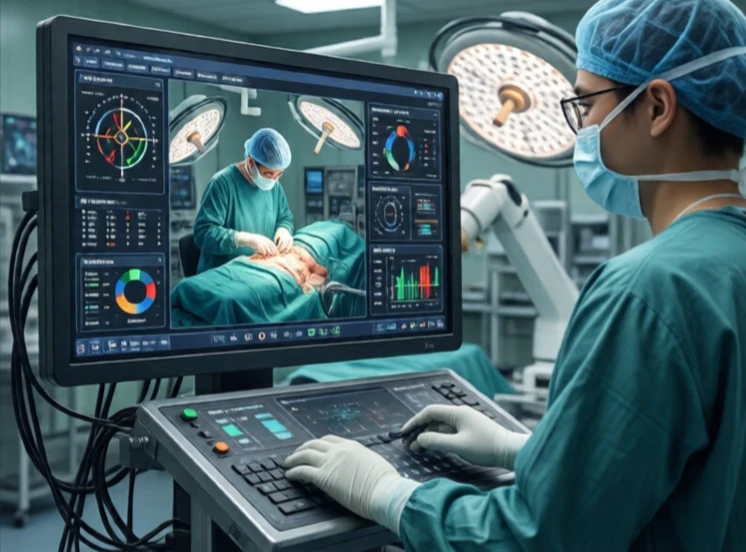
Дистанционное управление роботом осуществляется человеком-оператором. Оператор видит то, что видит робот, и отдает ему команды. Этот метод используется, когда задача слишком опасна, слишком удалена или слишком точна для непосредственного присутствия человека. Обезвреживание бомб, глубоководные исследования и космические миссии — все это основано на дистанционном управлении.
Простейшая система дистанционного управления состоит из джойстика и видеопотока. Оператор управляет роботом. Более сложные системы используют тактильную обратную связь, при которой оператор ощущает прикосновение робота. Хирург, использующий робота da Vinci, ощущает сопротивление тканей. Специалист по обезвреживанию бомб чувствует вес объекта. Тактильная обратная связь замыкает контур управления и делает дистанционное управление более интуитивным.
Проблемы дистанционного управления
- Задержка: промежуток между командой и ответом.
- Пропускная способность: видео- и сенсорные данные требуют высокой пропускной способности.
- Ситуационная осведомленность: оператор видит только то, что показывают камеры.
- Управление: сопоставление действий человека с движениями робота.
- Безопасность: робот должен обеспечивать отказоустойчивость в случае обрыва связи.
Задержка — враг. На Земле задержка составляет миллисекунды. На Луне — секунды. На Марсе — минуты. Марсианский вездеход не может управляться в режиме реального времени. Оператор отправляет команды и ждет. Именно поэтому марсоходы полуавтономны. Они выполняют команды и избегают препятствий самостоятельно. Дистанционное управление работает лучше всего при низкой задержке. Для подводных дистанционно управляемых аппаратов низкая задержка обеспечивается тросом. Для дронов низкая задержка обеспечивается радиосвязью в пределах прямой видимости. Для хирургических роботов хирург находится в одной комнате с пациентом. Дистанционное управление расширяет возможности человека, не жертвуя при этом человеческим суждением. Это не полная автономия. Это партнерство.
Comments (2)
Leave a comment