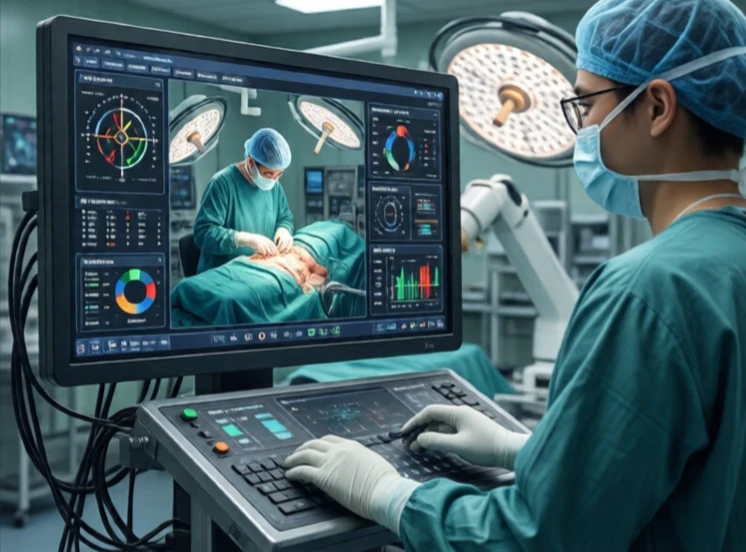
Teleoperace ovládá robota na dálku lidským operátorem. Operátor vidí to, co vidí robot, a dává robotovi příkazy. Používá se, když je úkol příliš nebezpečný, příliš vzdálený nebo příliš přesný pro přímou lidskou přítomnost. Zneškodňování bomb, hlubinný průzkum a vesmírné mise - to vše se spoléhá na teleoperaci.
Nejjednodušší teleoperace je joystick a video přenos. Operátor řídí robota. Pokročilejší systémy používají haptickou zpětnou vazbu, kdy operátor cítí, čeho se robot dotýká. Chirurg používající robota da Vinci cítí odpor tkáně. Technik pro odstraňování bomb cítí váhu předmětu. Haptická zpětná vazba uzavírá smyčku a dělá teleoperaci intuitivnější.
Výzvy teleoperace
- Latence: zpoždění mezi příkazem a odpovědí.
- Šířka pásma: video a senzorová data vyžadují vysokou propustnost.
- Situační povědomí: operátor vidí pouze to, co ukazují kamery.
- Řízení: mapování lidských vstupů na pohyby robota.
- Bezpečnost: robot musí být zabezpečený proti selhání v případě výpadku komunikace.
Latence je nepřítel. Na Zemi je latence milisekundy. Na Měsíci jsou to sekundy. Na Marsu jsou to minuty. Rover na Marsu nelze řídit v reálném čase. Operátor vysílá příkazy a čeká. Proto jsou marťanská vozidla poloautonomní. Provádějí příkazy a vyhýbají se překážkám sama. Teleoperace funguje nejlépe, když je latence nízká. U podvodních ROV poskytuje nízkou latenci tether. U dronů rádiové spojení poskytuje nízkou latenci v rámci přímé viditelnosti. U chirurgických robotů je chirurg ve stejné místnosti. Teleoperace rozšiřuje lidský dosah, aniž by obětovala lidský úsudek. Není to plná autonomie. Je to partnerství.
Comments (2)
Leave a comment