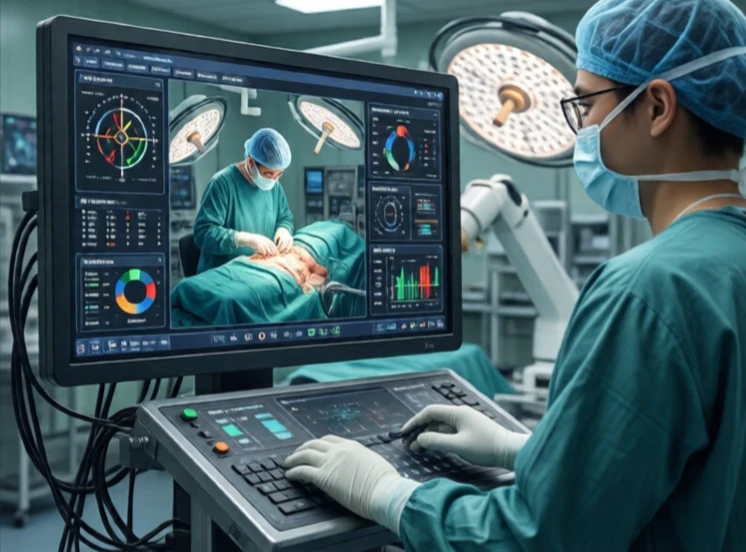
Teleoperarea controlează un robot de la distanță prin intermediul unui operator uman. Operatorul vede ceea ce vede robotul și comandă ceea ce face robotul. Se utilizează atunci când sarcina este prea periculoasă, prea îndepărtată sau prea precisă pentru prezența umană directă. Dezamorsarea bombelor, explorarea adâncurilor marine și misiunile spațiale se bazează toate pe teleoperare.
Cea mai simplă teleoperare este un joystick și un flux video. Operatorul conduce robotul. Sistemele mai avansate utilizează feedback haptic, în care operatorul simte ceea ce atinge robotul. Un chirurg care folosește un robot da Vinci simte rezistența țesuturilor. Un tehnician experimentat simte greutatea unui obiect. Feedback-ul haptic închide bucla și face teleoperarea mai intuitivă.
Provocările teleoperației
- Latență: întârzierea dintre comandă și răspuns.
- Lățime de bandă: datele video și cele ale senzorilor necesită un randament ridicat.
- Conștientizare situațională: operatorul vede doar ceea ce arată camerele.
- Control: maparea inputurilor umane la mișcările robotului.
- Siguranță: robotul trebuie să fie protejat împotriva defecțiunilor în cazul întreruperii comunicării.
Latența este inamicul. Pe Pământ, latența este de milisecunde. Pe Lună, este de secunde. Pe Marte, este de minute. Un rover pe Marte nu poate fi condus în timp real. Operatorul trimite comenzi și așteaptă. De aceea, roverele marțiene sunt semi-autonome. Execută comenzi și evită obstacolele singure. Teleoperarea funcționează cel mai bine atunci când latența este scăzută. Pentru ROV-urile subacvatice, o legătură oferă o latență scăzută. Pentru drone, legăturile radio oferă o latență scăzută în raza vizuală. Pentru roboții chirurgicali, chirurgul se află în aceeași cameră. Teleoperarea extinde raza de acțiune umană fără a sacrifica judecata umană. Nu este autonomie deplină. Este un parteneriat.
Comments (2)
Leave a comment