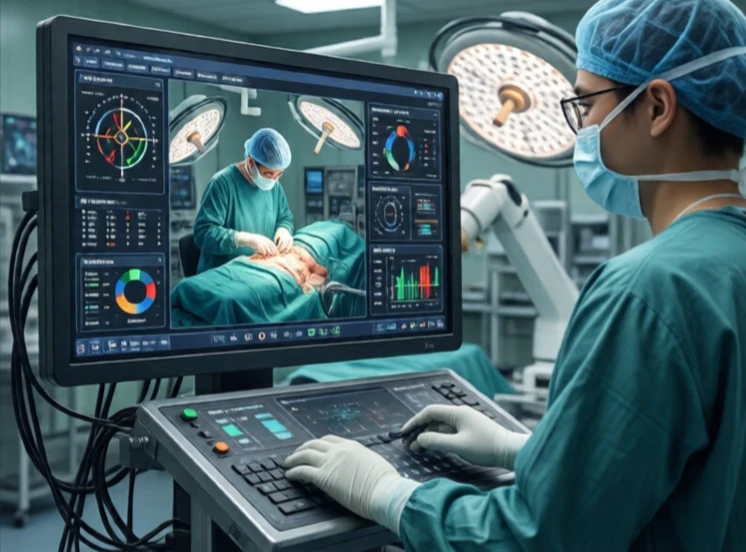
टेलीऑपरेशन के ज़रिए एक रोबोट को मानव ऑपरेटर द्वारा दूर से नियंत्रित किया जाता है। ऑपरेटर रोबोट की स्थिति को देख सकता है और उसे कार्य करने का आदेश दे सकता है। इसका उपयोग तब किया जाता है जब कार्य इतना खतरनाक, इतना दूरस्थ या इतना सटीक हो कि प्रत्यक्ष मानवीय उपस्थिति संभव न हो। बम निरोधक, गहरे समुद्र की खोज और अंतरिक्ष मिशन, ये सभी टेलीऑपरेशन पर निर्भर करते हैं।
सबसे सरल टेलीऑपरेशन में जॉयस्टिक और वीडियो फीड का उपयोग होता है। ऑपरेटर रोबोट को नियंत्रित करता है। अधिक उन्नत प्रणालियाँ हैप्टिक फीडबैक का उपयोग करती हैं, जिसमें ऑपरेटर रोबोट द्वारा स्पर्श की गई चीजों को महसूस करता है। दा विंची रोबोट का उपयोग करने वाला सर्जन ऊतक प्रतिरोध को महसूस करता है। बम तकनीशियन किसी वस्तु के भार को महसूस करता है। हैप्टिक फीडबैक प्रक्रिया को पूर्ण बनाता है और टेलीऑपरेशन को अधिक सहज बनाता है।
टेलीऑपरेशन चुनौतियाँ
- विलंबता: आदेश और प्रतिक्रिया के बीच का अंतर।
- बैंडविड्थ: वीडियो और सेंसर डेटा के लिए उच्च थ्रूपुट की आवश्यकता होती है।
- परिस्थितिजन्य जागरूकता: ऑपरेटर केवल वही देखता है जो कैमरे दिखाते हैं।
- नियंत्रण: मानव इनपुट को रोबोट की गतियों से जोड़ना।
- सुरक्षा: संचार बाधित होने की स्थिति में रोबोट को सुरक्षित रूप से विफल होना चाहिए।
विलंबता सबसे बड़ी समस्या है। पृथ्वी पर विलंबता मिलीसेकंड में होती है। चंद्रमा पर यह सेकंड में होती है। मंगल पर यह मिनटों में होती है। मंगल पर रोवर को वास्तविक समय में नहीं चलाया जा सकता। ऑपरेटर कमांड भेजता है और प्रतीक्षा करता है। यही कारण है कि मंगल रोवर अर्ध-स्वायत्त होते हैं। वे स्वयं कमांड निष्पादित करते हैं और बाधाओं से बचते हैं। कम विलंबता होने पर ही टेलीऑपरेशन सबसे अच्छा काम करता है। पानी के भीतर चलने वाले रोवर के लिए, एक तार कम विलंबता प्रदान करता है। ड्रोन के लिए, रेडियो लिंक दृष्टि रेखा के भीतर कम विलंबता प्रदान करते हैं। सर्जिकल रोबोट के लिए, सर्जन उसी कमरे में होता है। टेलीऑपरेशन मानवीय निर्णय को प्रभावित किए बिना मानवीय पहुंच का विस्तार करता है। यह पूर्ण स्वायत्तता नहीं है। यह एक साझेदारी है।
Comments (2)
Leave a comment