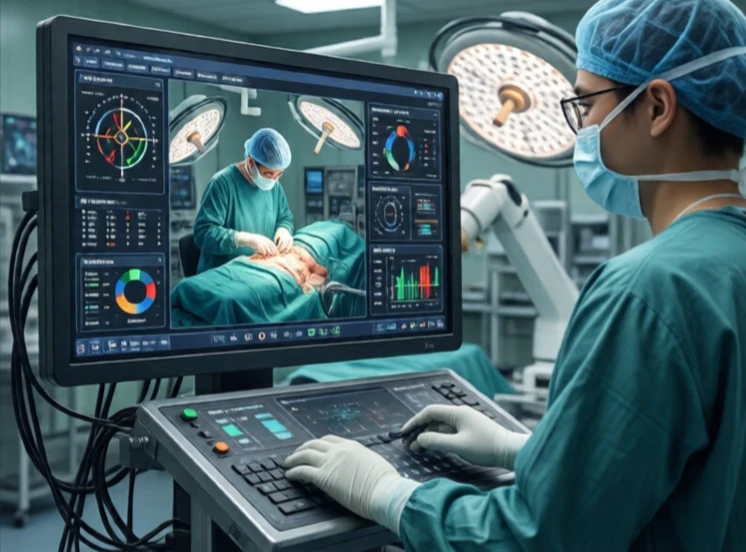
A teleoperáció egy emberi operátor segítségével távolról vezérel egy robotot. A kezelő látja, amit a robot lát, és azt adja, amit a robot tesz. Akkor alkalmazzák, amikor a feladat túl veszélyes, túl távoli vagy túl pontos a közvetlen emberi jelenléthez. A bombák hatástalanítása, a mélytengeri kutatás és az űrküldetések mind a teleoperációra támaszkodnak.
A legegyszerűbb teleoperációs módszer egy joystick és egy videojel. A kezelő irányítja a robotot. A fejlettebb rendszerek haptikus visszajelzést használnak, ahol a kezelő érzi, amit a robot megérint. Egy da Vinci robotot használó sebész érzi a szövetek ellenállását. Egy bombaszerelő technikus érzi egy tárgy súlyát. A haptikus visszajelzés lezárja a ciklust, és intuitívabbá teszi a teleoperációt.
Teleoperációs kihívások
- Késleltetés: a parancs és a válasz között eltelt idő.
- Sávszélesség: a videó- és érzékelőadatok nagy átviteli sebességet igényelnek.
- Helyzetfelismerés: a kezelő csak azt látja, amit a kamerák mutatnak.
- Irányítás: emberi bemenetek leképezése robotmozgásokra.
- Biztonság: a robotnak meghibásodásmentesen kell működnie, ha a kommunikáció megszakad.
A késleltetés az ellenség. A Földön a késleltetés milliszekundum. A Holdon másodperc. A Marson percek. Egy marsjárót nem lehet valós időben vezetni. A kezelő parancsokat küld és vár. Ezért a marsjárók félig autonómok. Maguktól hajtják végre a parancsokat és kerülik ki az akadályokat. A teleoperáció alacsony késleltetés esetén működik a legjobban. Víz alatti ROV-ok esetében a kötél alacsony késleltetést biztosít. Drónok esetében a rádiókapcsolatok alacsony késleltetést biztosítanak a látótávolságon belül. Sebészeti robotok esetében a sebész ugyanabban a szobában van. A teleoperáció kiterjeszti az emberi hatótávolságot anélkül, hogy feláldozná az emberi ítélőképességet. Ez nem teljes autonómia. Ez egy partnerség.
Comments (2)
Leave a comment