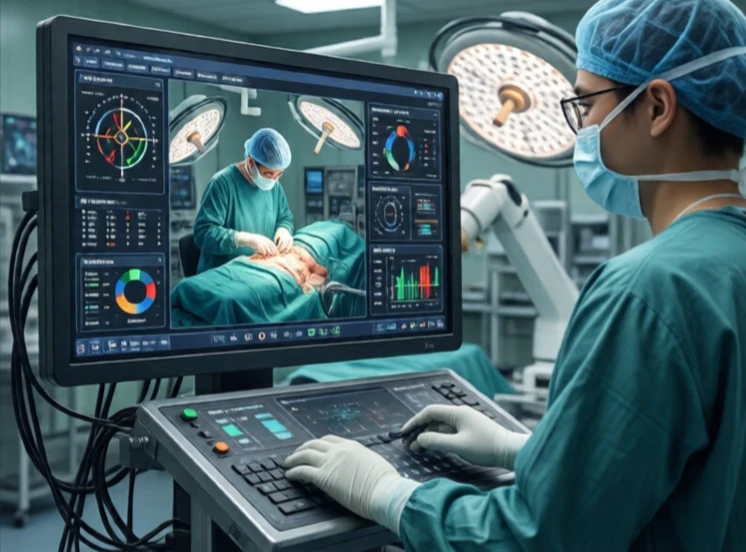
La teleoperación permite controlar un robot a distancia mediante un operador humano. El operador ve lo que ve el robot y le ordena lo que hace. Se utiliza cuando la tarea es demasiado peligrosa, está demasiado lejos o requiere demasiada precisión para la presencia humana directa. La desactivación de bombas, la exploración de las profundidades marinas y las misiones espaciales dependen de la teleoperación.
La teleoperación más sencilla consiste en un joystick y una transmisión de vídeo. El operador controla el robot. Los sistemas más avanzados utilizan retroalimentación háptica, mediante la cual el operador siente lo que el robot toca. Un cirujano que utiliza el robot da Vinci percibe la resistencia de los tejidos. Un técnico en desactivación de explosivos siente el peso de un objeto. La retroalimentación háptica completa el proceso y hace que la teleoperación sea más intuitiva.
Desafíos de la teleoperación
- Latencia: retraso entre el comando y la respuesta.
- Ancho de banda: los datos de vídeo y de sensores requieren un alto rendimiento.
- Conciencia situacional: el operador solo ve lo que muestran las cámaras.
- Control: mapeo de las acciones humanas a los movimientos del robot.
- Seguridad: el robot debe funcionar a prueba de fallos si se interrumpe la comunicación.
La latencia es el enemigo. En la Tierra, la latencia es de milisegundos. En la Luna, de segundos. En Marte, de minutos. Un rover en Marte no puede ser conducido en tiempo real. El operador envía comandos y espera. Por eso, los rovers marcianos son semiautónomos. Ejecutan comandos y evitan obstáculos por sí solos. La teleoperación funciona mejor cuando la latencia es baja. Para los ROV submarinos, un cable proporciona baja latencia. Para los drones, los enlaces de radio proporcionan baja latencia dentro del campo visual. Para los robots quirúrgicos, el cirujano está en la misma sala. La teleoperación amplía el alcance humano sin sacrificar el juicio humano. No es autonomía total. Es una colaboración.
Comments (2)
Leave a comment