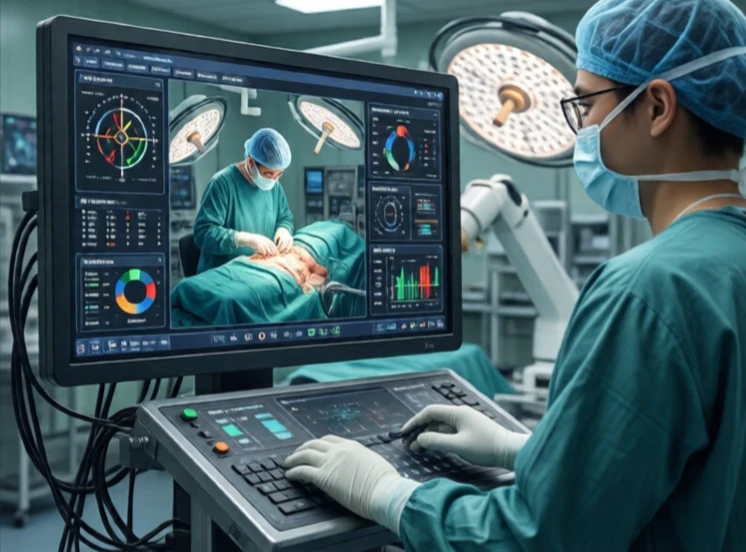
遠隔操作とは、人間のオペレーターがロボットを遠隔で制御する技術です。オペレーターはロボットが見ているものを見ながら、ロボットの動作を指示します。この技術は、作業が危険すぎる場合、遠隔地にある場合、あるいは高度な精度が求められる場合など、人間が直接立ち会うことが困難な場合に用いられます。爆弾処理、深海探査、宇宙ミッションなどは、いずれも遠隔操作に依存しています。
最もシンプルな遠隔操作は、ジョイスティックとビデオ映像を用いるものです。オペレーターがロボットを操作します。より高度なシステムでは、触覚フィードバックが用いられ、オペレーターはロボットが触れたものを感じ取ることができます。例えば、ダ・ヴィンチ手術支援ロボットを使用する外科医は組織の抵抗を感じ、爆弾処理班は物体の重さを感じ取ります。触覚フィードバックによってフィードバックループが閉じられ、遠隔操作がより直感的になります。
遠隔操作の課題
- レイテンシー:コマンド実行から応答までの遅延時間。
- 帯域幅:ビデオデータとセンサーデータには高いスループットが必要です。
- 状況認識:オペレーターはカメラが映すものしか見ることができない。
- 制御:人間の入力をロボットの動作にマッピングすること。
- 安全性:通信が途絶えた場合、ロボットは安全にフェイルセーフ動作を行う必要がある。
遅延は最大の敵です。地球上では遅延はミリ秒単位ですが、月面では秒単位、火星では分単位になります。火星探査車はリアルタイムで操作することはできません。オペレーターはコマンドを送信し、待機します。そのため、火星探査車は半自律型です。コマンドを実行し、障害物を自力で回避します。遠隔操作は遅延が低い場合に最も効果を発揮します。水中ROVの場合、テザーによって低遅延が実現します。ドローンの場合、見通し線内であれば無線リンクによって低遅延が実現します。手術ロボットの場合、外科医は同じ部屋にいます。遠隔操作は人間の判断力を犠牲にすることなく、人間の能力を拡張します。これは完全な自律性ではなく、パートナーシップなのです。
Comments (2)
Leave a comment