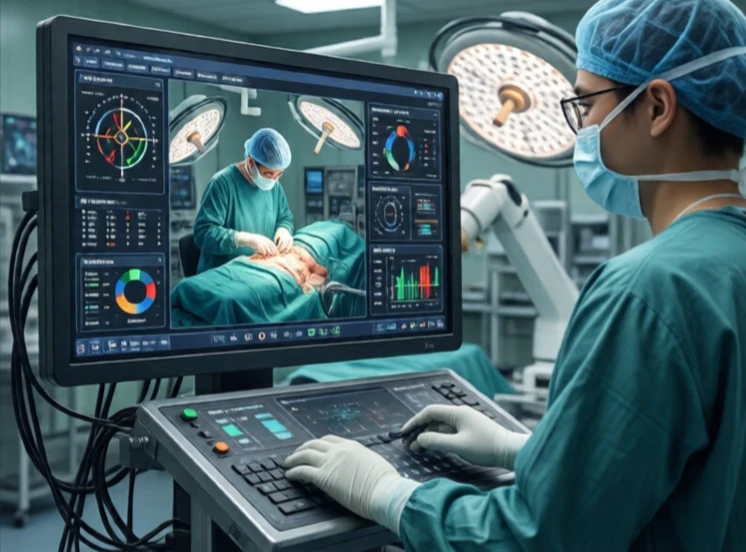
远程操控是指由人类操作员远程控制机器人。操作员可以看到机器人所看到的景象,并发出指令控制机器人执行操作。当任务过于危险、距离过远或精度要求过高,不宜由人类直接在场时,就会采用远程操控。炸弹处理、深海勘探和太空任务都依赖于远程操控。
最简单的远程操控系统是操纵杆和视频信号。操作员通过操纵杆控制机器人。更先进的系统则采用触觉反馈,让操作员能够感受到机器人触碰到的物体。例如,使用达芬奇机器人的外科医生可以感受到组织的阻力,拆弹专家可以感受到物体的重量。触觉反馈形成了一个闭环,使远程操控更加直观。
远程操作挑战
- 延迟:命令和响应之间的时间差。
- 带宽:视频和传感器数据需要高吞吐量。
- 情境感知:操作员只能看到摄像头拍摄到的画面。
- 控制:将人类输入映射到机器人运动。
- 安全:如果通信中断,机器人必须具备故障保护功能。
延迟是最大的敌人。在地球上,延迟以毫秒计;在月球上,延迟以秒计;在火星上,延迟以分钟计。火星探测车无法实时操控。操作员发出指令后便需等待。因此,火星探测车是半自主的。它们能够自主执行指令并避开障碍物。远程操控在低延迟的情况下效果最佳。对于水下遥控潜水器(ROV),系绳可以提供低延迟;对于无人机,视距内的无线电链路可以提供低延迟;对于手术机器人,外科医生就在同一房间内。远程操控扩展了人类的操控范围,同时又不牺牲人类的判断力。它并非完全自主,而是一种合作。
Comments (2)
Leave a comment