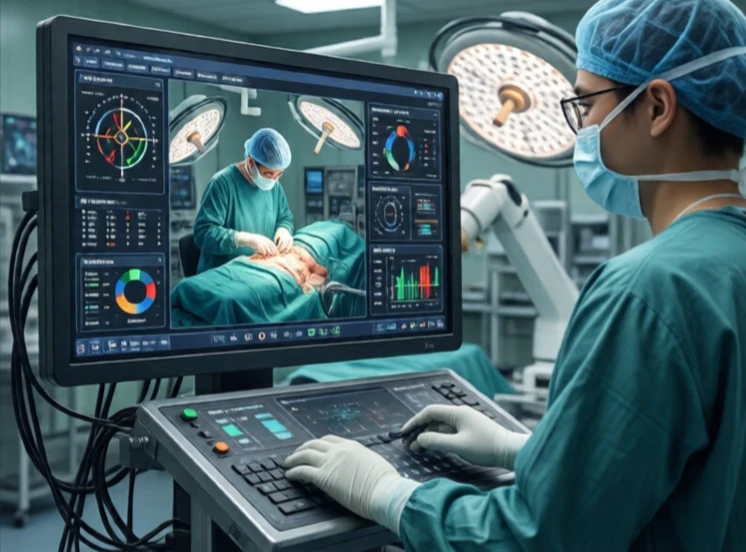
Teleoperasjon styrer en robot eksternt av en menneskelig operatør. Operatøren ser hva roboten ser og kommanderer hva roboten gjør. Den brukes når oppgaven er for farlig, for fjern eller for presis for direkte menneskelig tilstedeværelse. Bomberydding, dyphavsutforskning og romferder er alle avhengige av teleoperasjon.
Den enkleste teleoperasjonen er en joystick og en videostrøm. Operatøren styrer roboten. Mer avanserte systemer bruker haptisk tilbakemelding, der operatøren føler det roboten berører. En kirurg som bruker en da Vinci-robot føler vevsmotstand. En bombetekniker føler vekten av en gjenstand. Haptisk tilbakemelding lukker sløyfen og gjør teleoperasjonen mer intuitiv.
Utfordringer med teleoperasjon
- Latens: forsinkelse mellom kommando og svar.
- Båndbredde: video- og sensordata krever høy gjennomstrømning.
- Situasjonsforståelse: operatøren ser bare det kameraene viser.
- Kontroll: kartlegging av menneskelige input til robotbevegelser.
- Sikkerhet: roboten må være feilsikker hvis kommunikasjonen brytes.
Latens er fienden. På jorden er latensen millisekunder. På månen er den sekunder. På Mars er den minutter. En rover på Mars kan ikke kjøres i sanntid. Operatøren sender kommandoer og venter. Det er derfor Mars-rovere er semi-autonome. De utfører kommandoer og unngår hindringer på egenhånd. Teleoperasjon fungerer best når latensen er lav. For undervanns-ROV-er gir en tether lav latens. For droner gir radiolinker lav latens innenfor synslinje. For kirurgiske roboter er kirurgen i samme rom. Teleoperasjon utvider menneskelig rekkevidde uten å ofre menneskelig dømmekraft. Det er ikke full autonomi. Det er et partnerskap.
Comments (2)
Leave a comment