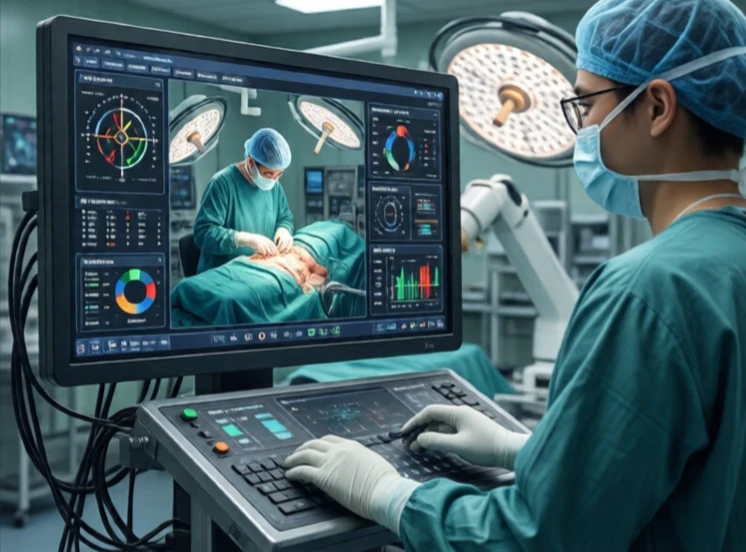
Η τηλεχειρισμός ελέγχει ένα ρομπότ εξ αποστάσεως μέσω ενός ανθρώπινου χειριστή. Ο χειριστής βλέπει ό,τι βλέπει το ρομπότ και δίνει εντολή σε ό,τι κάνει το ρομπότ. Χρησιμοποιείται όταν η εργασία είναι πολύ επικίνδυνη, πολύ μακρινή ή πολύ ακριβής για άμεση ανθρώπινη παρουσία. Η εξουδετέρωση βομβών, η εξερεύνηση βαθέων υδάτων και οι διαστημικές αποστολές βασίζονται στην τηλεχειρισμό.
Η απλούστερη τηλεχειρισμός είναι ένα joystick και μια τροφοδοσία βίντεο. Ο χειριστής οδηγεί το ρομπότ. Πιο προηγμένα συστήματα χρησιμοποιούν απτική ανάδραση, όπου ο χειριστής αισθάνεται τι αγγίζει το ρομπότ. Ένας χειρουργός που χρησιμοποιεί ένα ρομπότ da Vinci αισθάνεται την αντίσταση των ιστών. Ένας τεχνικός βομβών αισθάνεται το βάρος ενός αντικειμένου. Η απτική ανάδραση κλείνει τον βρόχο και κάνει την τηλεχειρισμό πιο διαισθητική.
Teleoperation challenges
- Latency: delay between command and response.
- Bandwidth: video and sensor data require high throughput.
- Situational awareness: operator sees only what cameras show.
- Control: mapping human inputs to robot motions.
- Safety: robot must fail safe if communication drops.
Latency is the enemy. On Earth, latency is milliseconds. On the Moon, it is seconds. On Mars, it is minutes. A rover on Mars cannot be driven in real time. The operator sends commands and waits. That is why Mars rovers are semi-autonomous. They execute commands and avoid obstacles on their own. Teleoperation works best when latency is low. For underwater ROVs, a tether provides low latency. For drones, radio links provide low latency within line of sight. For surgical robots, the surgeon is in the same room. Teleoperation extends human reach without sacrificing human judgment. It is not full autonomy. It is a partnership.
Comments (2)
Leave a comment