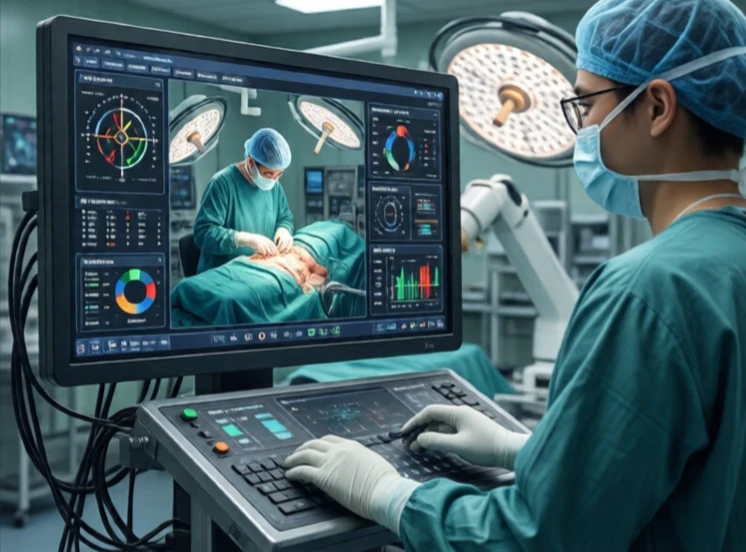
Teleoperacja steruje robotem zdalnie przez operatora. Operator widzi to, co widzi robot, i wydaje mu polecenia. Jest stosowana, gdy zadanie jest zbyt niebezpieczne, zbyt odległe lub zbyt precyzyjne, aby wymagało bezpośredniej obecności człowieka. Rozbrajanie bomb, eksploracja głębin morskich i misje kosmiczne – wszystkie te działania opierają się na teleoperacji.
Najprostsza teleoperacja to joystick i transmisja wideo. Operator kieruje robotem. Bardziej zaawansowane systemy wykorzystują haptyczne sprzężenie zwrotne, dzięki któremu operator czuje, czego dotyka robot. Chirurg używający robota da Vinci wyczuwa opór tkanek. Technik saperski wyczuwa ciężar obiektu. Haptyczne sprzężenie zwrotne zamyka pętlę i sprawia, że teleoperacja jest bardziej intuicyjna.
Wyzwania teleoperacji
- Opóźnienie: opóźnienie między poleceniem a odpowiedzią.
- Przepustowość: dane wideo i dane z czujników wymagają dużej przepustowości.
- Świadomość sytuacyjna: operator widzi tylko to, co pokazują kamery.
- Sterowanie: odwzorowywanie ludzkich działań na ruchy robota.
- Bezpieczeństwo: robot musi być odporny na awarie w razie zerwania komunikacji.
Opóźnienie jest wrogiem. Na Ziemi opóźnienie wynosi milisekundy. Na Księżycu sekundy. Na Marsie minuty. Łazik na Marsie nie może być sterowany w czasie rzeczywistym. Operator wysyła polecenia i czeka. Dlatego łaziki marsjańskie są półautonomiczne. Wykonują polecenia i samodzielnie omijają przeszkody. Teleoperacja działa najlepiej przy niskim opóźnieniu. W przypadku podwodnych pojazdów zdalnie sterowanych (ROV) uwięzienie zapewnia niskie opóźnienie. W przypadku dronów łącza radiowe zapewniają niskie opóźnienie w zasięgu wzroku. W przypadku robotów chirurgicznych chirurg znajduje się w tym samym pomieszczeniu. Teleoperacja rozszerza zasięg człowieka bez poświęcania jego osądu. To nie jest pełna autonomia. To partnerstwo.
Comments (2)
Leave a comment