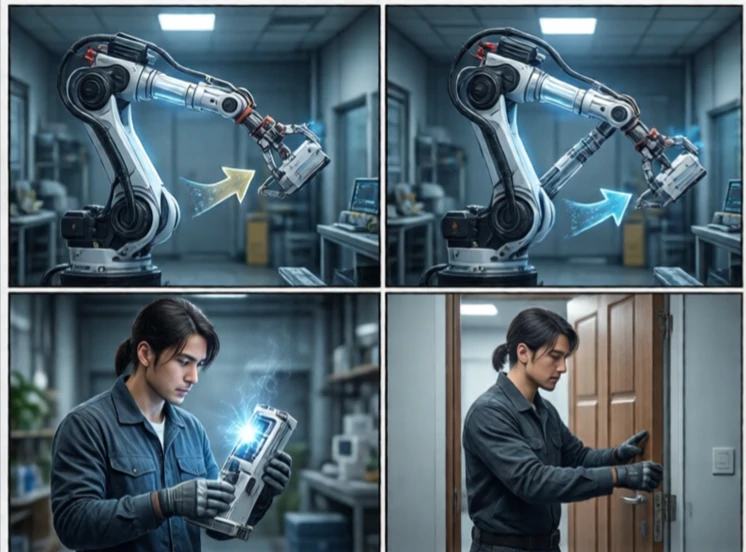
任務規劃決定了實現目標所需的行動順序,它比運動規劃更高層次。運動規劃關注的是如何移動,而任務規劃關注的是做什麼。例如,機器人可能需要拿起一個盒子,把它放到架子上,然後關上門。任務規劃會對這些步驟進行排序並處理它們之間的依賴關係。
經典方法採用符號規劃。世界被表示為狀態和動作。每個動作都有前提條件和效果。規劃器會搜尋能夠達到目標的動作序列。規劃領域定義語言(PDDL)是描述這些問題的標準。現代規劃器使用啟發式方法來有效率地搜尋大型狀態空間。
任務規劃挑戰
- 組合爆炸:多種可能的動作序列。
- 不確定性:行動可能失敗。
- 連續狀態:現實世界的變數不是離散的。
- 人際互動:計劃必須易於理解。
- 整合:任務規劃必須與動作規劃相銜接。
任務規劃之所以困難,是因為現實世界紛雜。符號規劃器假定所有動作都能成功。但現實中的機器人可能無法抓取物體,或發現門鎖著。因此,任務規劃通常採用循環執行的方式,並輔以執行和監控。機器人進行規劃、執行、觀察結果,並在必要時重新規劃。有些系統採用分層規劃,將任務分解為子任務並分別進行規劃。另一些系統則使用行為樹,這種規劃方式更容易設計和調試。任務規劃是目標與達成目標的動作之間的橋樑。沒有任務規劃,機器人雖然有動作,卻沒有目的。
Comments
No comments yet. Be the first to share a thought.
Leave a comment