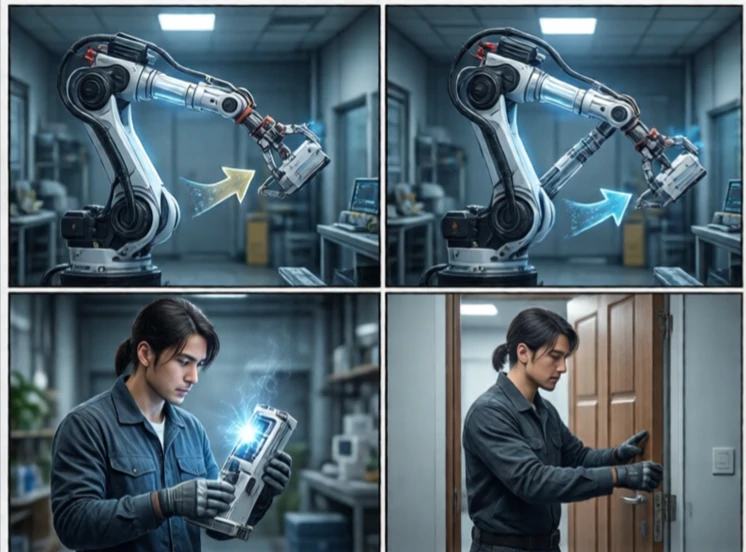
작업 계획은 목표 달성을 위한 일련의 행동을 결정합니다. 이는 동작 계획보다 상위 수준의 계획입니다. 동작 계획은 어떻게 움직일지를 묻는 반면, 작업 계획은 무엇을 할지를 묻습니다. 예를 들어 로봇은 상자를 집어 선반에 놓고 문을 닫아야 할 수 있습니다. 작업 계획은 이러한 단계들의 순서를 정하고 단계들 간의 의존성을 관리합니다.
고전적인 접근 방식은 기호 계획을 사용합니다. 세상은 상태와 행동으로 표현됩니다. 각 행동에는 전제 조건과 효과가 있습니다. 계획자는 목표에 도달하는 일련의 행동을 찾습니다. PDDL(계획 영역 정의 언어)은 이러한 문제를 기술하기 위한 표준입니다. 현대 계획자는 방대한 상태 공간을 효율적으로 탐색하기 위해 휴리스틱을 사용합니다.
과제 계획 수립의 어려움
- 조합 폭발: 가능한 동작 순서가 매우 많음.
- 불확실성: 행동이 실패할 수도 있습니다.
- 연속 상태: 현실 세계의 변수들은 이산적이지 않다.
- 인간 상호작용: 계획은 이해하기 쉬워야 합니다.
- 통합: 작업 계획은 동작 계획과 연결되어야 합니다.
작업 계획은 현실 세계가 복잡하기 때문에 어렵습니다. 기호 계획법은 모든 행동이 항상 성공한다고 가정합니다. 하지만 실제 로봇은 물체를 잡지 못하거나 문이 잠겨 있는 것을 발견할 수도 있습니다. 그렇기 때문에 작업 계획은 실행 및 모니터링과 반복되는 순환 구조를 갖는 경우가 많습니다. 로봇은 계획을 세우고, 행동하고, 결과를 관찰한 후, 필요하면 다시 계획을 세웁니다. 어떤 시스템은 계층적 계획법을 사용하여 작업을 하위 작업으로 나누고 각각을 계획합니다. 또 다른 시스템은 설계 및 디버깅이 더 쉬운 행동 트리를 사용합니다. 작업 계획은 목표와 그 목표를 달성하기 위한 행동을 연결하는 다리 역할을 합니다. 작업 계획이 없다면 로봇은 움직일 수는 있어도 목적을 갖지 못하게 됩니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment