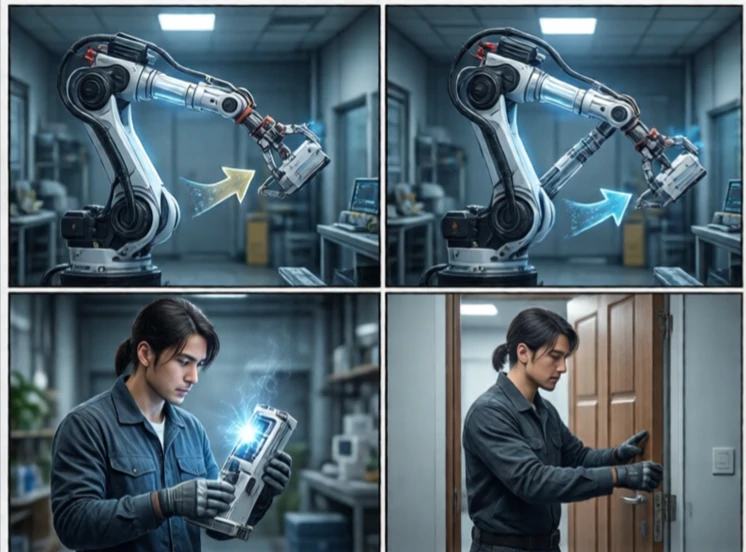
Planowanie zadań określa kolejność działań niezbędnych do osiągnięcia celu. Jest to proces o wyższym poziomie niż planowanie ruchu. Planowanie ruchu pyta, jak się poruszać. Planowanie zadań pyta, co zrobić. Robot może potrzebować podnieść pudełko, postawić je na półce i zamknąć drzwi. Planowanie zadań porządkuje te kroki i zarządza zależnościami.
Klasyczne podejście wykorzystuje planowanie symboliczne. Świat jest reprezentowany przez stany i działania. Każde działanie ma swoje warunki wstępne i skutki. Planista poszukuje sekwencji działań, która prowadzi do celu. PDDL (Planning Domain Definition Language) to standard opisu tych problemów. Współcześni planiści wykorzystują heurystykę do efektywnego przeszukiwania dużych przestrzeni stanów.
Wyzwania związane z planowaniem zadań
- Eksplozja kombinatoryczna: wiele możliwych sekwencji akcji.
- Niepewność: działania mogą się nie powieść.
- Stan ciągły: zmienne świata rzeczywistego nie są dyskretne.
- Interakcja międzyludzka: plany muszą być zrozumiałe.
- Integracja: planowanie zadań musi być powiązane z planowaniem ruchu.
Planowanie zadań jest trudne, ponieważ świat rzeczywisty jest chaotyczny. Symboliczny planista zakłada, że działania zawsze kończą się sukcesem. Prawdziwy robot może nie chwycić przedmiotu lub zastać zamknięte drzwi. Dlatego planowanie zadań często działa w pętli, łącząc wykonanie z monitorowaniem. Robot planuje, działa, obserwuje wynik i w razie potrzeby zmienia plan. Niektóre systemy wykorzystują planowanie hierarchiczne, dzieląc zadanie na podzadania i planując każde z nich. Inne korzystają z drzew zachowań, które są łatwiejsze do zaprojektowania i debugowania. Planowanie zadań stanowi pomost między celem a działaniami, które go osiągają. Bez niego robot porusza się, ale nie ma sensu.
Comments
No comments yet. Be the first to share a thought.
Leave a comment