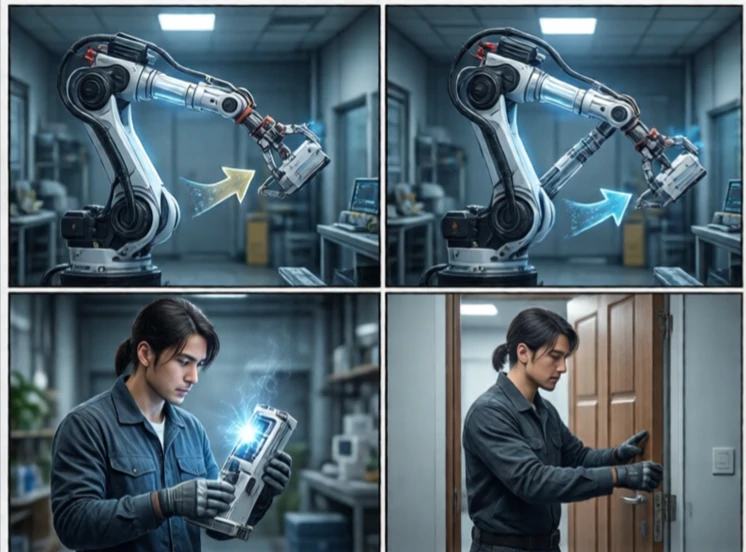
Perencanaan tugas menentukan urutan tindakan untuk mencapai suatu tujuan. Ini lebih tingkat daripada perencanaan gerak. Perencanaan gerak menanyakan bagaimana cara bergerak. Perencanaan tugas menanyakan apa yang harus dilakukan. Sebuah robot mungkin perlu mengambil sebuah kotak, meletakkannya di rak, dan menutup pintu. Perencanaan tugas mengatur langkah-langkah tersebut dan menangani ketergantungan.
Pendekatan klasik menggunakan perencanaan simbolik. Dunia direpresentasikan sebagai keadaan dan tindakan. Setiap tindakan memiliki prasyarat dan efek. Perencana mencari urutan tindakan yang mencapai tujuan. PDDL, Planning Domain Definition Language, adalah standar untuk mendeskripsikan masalah ini. Perencana modern menggunakan heuristik untuk mencari ruang keadaan yang besar secara efisien.
Tantangan perencanaan tugas
- Ledakan kombinatorial: banyak kemungkinan rangkaian aksi.
- Ketidakpastian: tindakan mungkin gagal.
- Keadaan kontinu: variabel dunia nyata bukanlah variabel diskrit.
- Interaksi manusia: rencana harus mudah dipahami.
- Integrasi: perencanaan tugas harus terhubung dengan perencanaan gerakan.
Perencanaan tugas itu sulit karena dunia nyata itu rumit. Perencana simbolik mengasumsikan tindakan selalu berhasil. Robot sungguhan mungkin gagal menggenggam suatu objek atau mendapati pintu terkunci. Itulah mengapa perencanaan tugas sering berjalan dalam sebuah siklus dengan eksekusi dan pemantauan. Robot merencanakan, bertindak, mengamati hasilnya, dan merencanakan ulang jika diperlukan. Beberapa sistem menggunakan perencanaan hierarkis, memecah tugas menjadi subtugas dan merencanakan masing-masing. Yang lain menggunakan pohon perilaku, yang lebih mudah dirancang dan di-debug. Perencanaan tugas adalah jembatan antara tujuan dan tindakan yang mencapainya. Tanpa itu, robot memiliki gerakan tetapi tidak memiliki tujuan.
Comments
No comments yet. Be the first to share a thought.
Leave a comment