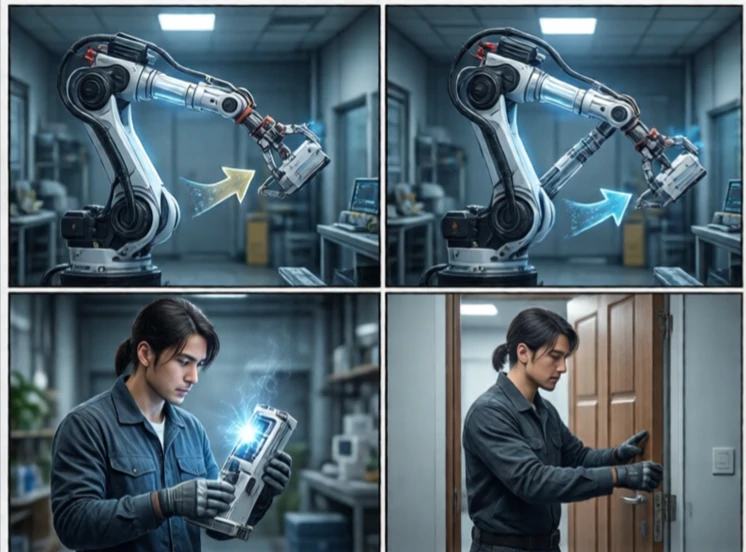
Taakplanning bepaalt de volgorde van acties die nodig zijn om een doel te bereiken. Het is een complexer concept dan bewegingsplanning. Bewegingsplanning gaat over hoe te bewegen, terwijl taakplanning gaat over wat te doen. Een robot moet bijvoorbeeld een doos oppakken, op een plank plaatsen en de deur sluiten. Taakplanning ordent deze stappen en houdt rekening met onderlinge afhankelijkheden.
De klassieke aanpak maakt gebruik van symbolische planning. De wereld wordt weergegeven als toestanden en acties. Elke actie heeft voorwaarden en gevolgen. Een planner zoekt naar een reeks acties die het doel bereikt. PDDL, de Planning Domain Definition Language, is een standaard voor het beschrijven van deze problemen. Moderne planners gebruiken heuristieken om efficiënt te zoeken in grote toestandsruimten.
Uitdagingen bij taakplanning
- Combinatorische explosie: veel mogelijke actiesequenties.
- Onzekerheid: acties kunnen mislukken.
- Continue toestand: variabelen uit de echte wereld zijn niet discreet.
- Menselijke interactie: plannen moeten begrijpelijk zijn.
- Integratie: taakplanning moet aansluiten op bewegingsplanning.
Taakplanning is lastig omdat de echte wereld rommelig is. Een symbolische planner gaat ervan uit dat acties altijd slagen. Een echte robot kan er bijvoorbeeld niet in slagen een object vast te pakken of een deur op slot te vinden. Daarom verloopt taakplanning vaak in een lus met uitvoering en monitoring. De robot plant, voert de actie uit, observeert het resultaat en herplant indien nodig. Sommige systemen gebruiken hiërarchische planning, waarbij een taak wordt opgedeeld in subtaken en elk afzonderlijk wordt gepland. Andere systemen gebruiken gedragsbomen, die gemakkelijker te ontwerpen en te debuggen zijn. Taakplanning vormt de brug tussen een doel en de acties die nodig zijn om dat doel te bereiken. Zonder taakplanning heeft de robot wel beweging, maar geen doel.
Comments
No comments yet. Be the first to share a thought.
Leave a comment