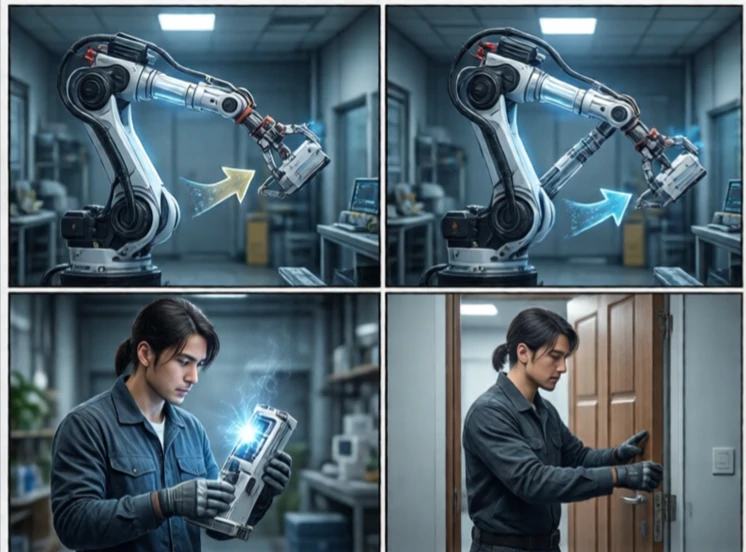
Uppgiftsplanering bestämmer sekvensen av åtgärder för att uppnå ett mål. Det är en högre nivå än rörelseplanering. Rörelseplanering frågar hur man ska röra sig. Uppgiftsplanering frågar vad man ska göra. En robot kan behöva plocka upp en låda, placera den på en hylla och stänga dörren. Uppgiftsplanering ordnar dessa steg och hanterar beroenden.
Det klassiska tillvägagångssättet använder symbolisk planering. Världen representeras som tillstånd och handlingar. Varje handling har förutsättningar och effekter. En planerare söker efter en sekvens av handlingar som når målet. PDDL, Planning Domain Definition Language, är en standard för att beskriva dessa problem. Moderna planerare använder heuristik för att effektivt söka i stora tillståndsrum.
Utmaningar för uppgiftsplanering
- Kombinatorisk explosion: många möjliga handlingssekvenser.
- Osäkerhet: åtgärder kan misslyckas.
- Kontinuerligt tillstånd: verkliga variabler är inte diskreta.
- Mänsklig interaktion: planer måste vara begripliga.
- Integration: uppgiftsplanering måste kopplas till rörelseplanering.
Uppgiftsplanering är svårt eftersom den verkliga världen är rörig. En symbolisk planerare antar att handlingar alltid lyckas. En riktig robot kanske inte lyckas gripa tag i ett föremål eller hittar en dörr låst. Det är därför uppgiftsplanering ofta går i en loop med utförande och övervakning. Roboten planerar, agerar, observerar resultatet och planerar om vid behov. Vissa system använder hierarkisk planering, där de delar upp en uppgift i deluppgifter och planerar varje del. Andra använder beteendeträd, som är enklare att designa och felsöka. Uppgiftsplanering är bron mellan ett mål och de handlingar som uppnår det. Utan den har roboten rörelse men inget syfte.
Comments
No comments yet. Be the first to share a thought.
Leave a comment