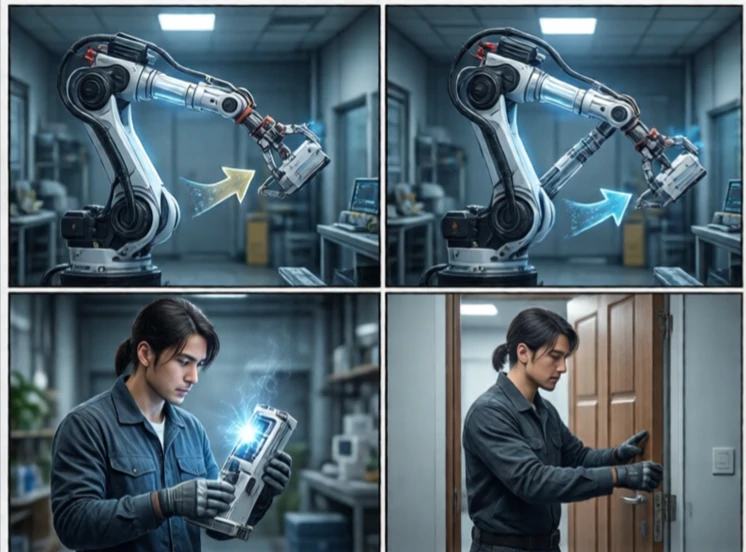
Opgaveplanlægning bestemmer rækkefølgen af handlinger for at nå et mål. Det er et højere niveau end bevægelsesplanlægning. Bevægelsesplanlægning spørger, hvordan man bevæger sig. Opgaveplanlægning spørger, hvad man skal gøre. En robot skal muligvis samle en kasse op, placere den på en hylde og lukke døren. Opgaveplanlægning ordner disse trin og håndterer afhængigheder.
Den klassiske tilgang bruger symbolsk planlægning. Verden repræsenteres som tilstande og handlinger. Hver handling har forudsætninger og effekter. En planlægger søger efter en række handlinger, der når målet. PDDL, Planning Domain Definition Language, er en standard til at beskrive disse problemer. Moderne planlæggere bruger heuristikker til effektivt at søge i store tilstandsrum.
Udfordringer med opgaveplanlægning
- Kombinatorisk eksplosion: mange mulige handlingssekvenser.
- Usikkerhed: Handlinger kan mislykkes.
- Kontinuerlig tilstand: variabler i den virkelige verden er ikke diskrete.
- Menneskelig interaktion: planer skal være forståelige.
- Integration: Opgaveplanlægning skal være forbundet med bevægelsesplanlægning.
Opgaveplanlægning er svært, fordi den virkelige verden er rodet. En symbolsk planlægger antager, at handlinger altid lykkes. En rigtig robot kan muligvis ikke gribe fat i en genstand eller finde en dør låst. Derfor kører opgaveplanlægning ofte i en løkke med udførelse og overvågning. Robotten planlægger, handler, observerer resultatet og genplanlægger om nødvendigt. Nogle systemer bruger hierarkisk planlægning, hvor en opgave opdeles i underopgaver og hver enkelt planlægges. Andre bruger adfærdstræer, som er lettere at designe og fejlrette. Opgaveplanlægning er broen mellem et mål og de handlinger, der opnår det. Uden den har robotten bevægelse, men intet formål.
Comments
No comments yet. Be the first to share a thought.
Leave a comment