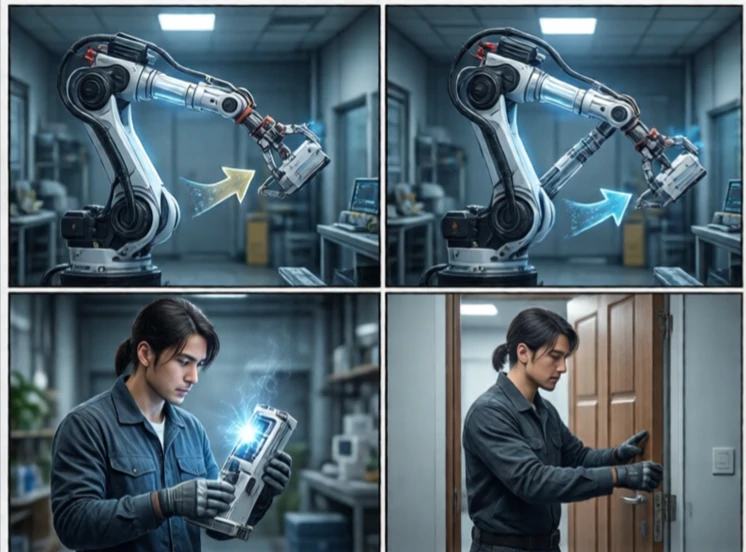
任务规划决定了实现目标所需的行动顺序,它比运动规划更高层次。运动规划关注的是如何移动,而任务规划关注的是要做什么。例如,机器人可能需要拿起一个盒子,把它放到架子上,然后关上门。任务规划会对这些步骤进行排序并处理它们之间的依赖关系。
经典方法采用符号规划。世界被表示为状态和动作。每个动作都有前提条件和效果。规划器会搜索能够达到目标的动作序列。规划领域定义语言(PDDL)是描述这些问题的标准。现代规划器使用启发式方法来高效地搜索大型状态空间。
任务规划挑战
- 组合爆炸:多种可能的动作序列。
- 不确定性:行动可能失败。
- 连续状态:现实世界的变量不是离散的。
- 人际互动:计划必须易于理解。
- 整合:任务规划必须与动作规划相衔接。
任务规划之所以困难,是因为现实世界纷繁复杂。符号规划器假定所有动作都能成功。但现实中的机器人可能无法抓取物体,或者发现门锁着。因此,任务规划通常采用循环执行的方式,并辅以执行和监控。机器人进行规划、执行、观察结果,并在必要时重新规划。一些系统采用分层规划,将任务分解为子任务并分别进行规划。另一些系统则使用行为树,这种规划方式更易于设计和调试。任务规划是目标与实现目标的动作之间的桥梁。没有任务规划,机器人虽然有动作,却没有目的。
Comments
No comments yet. Be the first to share a thought.
Leave a comment