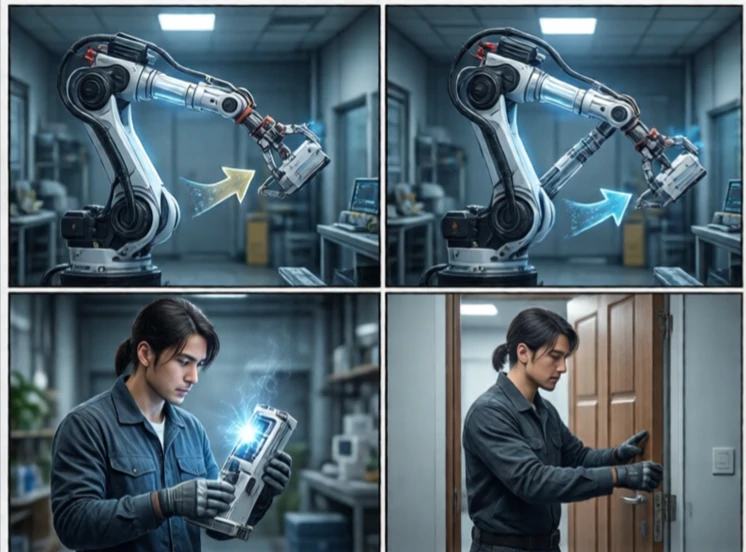
O planeamento de tarefas determina a sequência de ações para atingir um objetivo. É um nível mais elevado do que o planeamento de movimento. O planeamento de movimento pergunta como se deve mover. O planeamento de tarefas pergunta o que fazer. Um robô pode precisar de pegar numa caixa, colocá-la numa prateleira e fechar a porta. O planeamento de tarefas ordena estas etapas e lida com as dependências.
A abordagem clássica utiliza o planeamento simbólico. O mundo é representado por estados e ações. Cada ação tem pré-condições e efeitos. Um planeador procura uma sequência de ações que atinja o objetivo. A PDDL, a Planning Domain Definition Language, é uma norma para descrever estes problemas. Os planeadores modernos utilizam heurísticas para pesquisar grandes espaços de estados de forma eficiente.
Desafios no planeamento de tarefas
- Explosão combinatória: muitas sequências de ação possíveis.
- Incerteza: as ações podem falhar.
- Estado contínuo: as variáveis do mundo real não são discretas.
- Interação humana: os planos devem ser compreensíveis.
- Integração: o planeamento de tarefas deve estar ligado ao planeamento de movimentos.
O planeamento de tarefas é difícil porque o mundo real é complexo. Um planeador simbólico pressupõe que as ações sejam sempre bem-sucedidas. Um robô real pode falhar ao tentar apanhar um objeto ou ao encontrar uma porta trancada. É por isso que o planeamento de tarefas geralmente ocorre num ciclo com execução e monitorização. O robô planeia, age, observa o resultado e replanifica, se necessário. Alguns sistemas utilizam planeamento hierárquico, dividindo uma tarefa em subtarefas e planeando cada uma delas. Outros utilizam árvores de comportamento, que são mais fáceis de conceber e depurar. O planeamento de tarefas é a ponte entre um objetivo e as ações que o atingem. Sem ele, o robô move-se, mas não tem qualquer propósito.
Comments
No comments yet. Be the first to share a thought.
Leave a comment