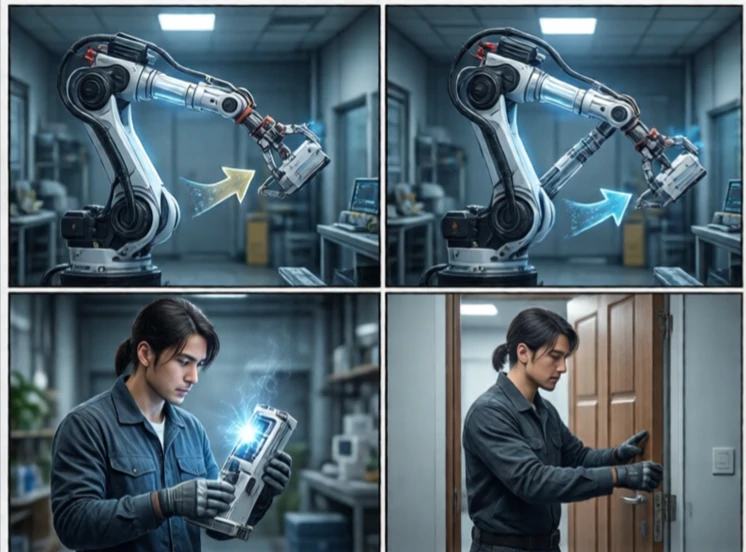
La planificación de tareas determina la secuencia de acciones necesarias para alcanzar un objetivo. Es un nivel superior a la planificación de movimientos. La planificación de movimientos se centra en cómo moverse, mientras que la planificación de tareas se centra en qué hacer. Un robot podría necesitar recoger una caja, colocarla en un estante y cerrar la puerta. La planificación de tareas ordena esos pasos y gestiona las dependencias.
El enfoque clásico utiliza la planificación simbólica. El mundo se representa mediante estados y acciones. Cada acción tiene precondiciones y efectos. Un planificador busca una secuencia de acciones que permita alcanzar el objetivo. PDDL (Planning Domain Definition Language) es un estándar para describir estos problemas. Los planificadores modernos utilizan heurísticas para explorar espacios de estados amplios de manera eficiente.
Desafíos de la planificación de tareas
- Explosión combinatoria: muchas secuencias de acciones posibles.
- Incertidumbre: las acciones pueden fracasar.
- Estado continuo: las variables del mundo real no son discretas.
- Interacción humana: los planes deben ser comprensibles.
- Integración: la planificación de tareas debe estar conectada con la planificación de movimientos.
La planificación de tareas es compleja debido a la imprevisibilidad del mundo real. Un planificador simbólico asume que las acciones siempre tienen éxito. Un robot real podría fallar al agarrar un objeto o encontrar una puerta cerrada. Por eso, la planificación de tareas suele ejecutarse en un bucle con ejecución y monitorización. El robot planifica, actúa, observa el resultado y replanifica si es necesario. Algunos sistemas utilizan la planificación jerárquica, dividiendo una tarea en subtareas y planificando cada una. Otros utilizan árboles de comportamiento, que son más fáciles de diseñar y depurar. La planificación de tareas es el nexo entre un objetivo y las acciones que lo alcanzan. Sin ella, el robot se mueve, pero carece de propósito.
Comments
No comments yet. Be the first to share a thought.
Leave a comment