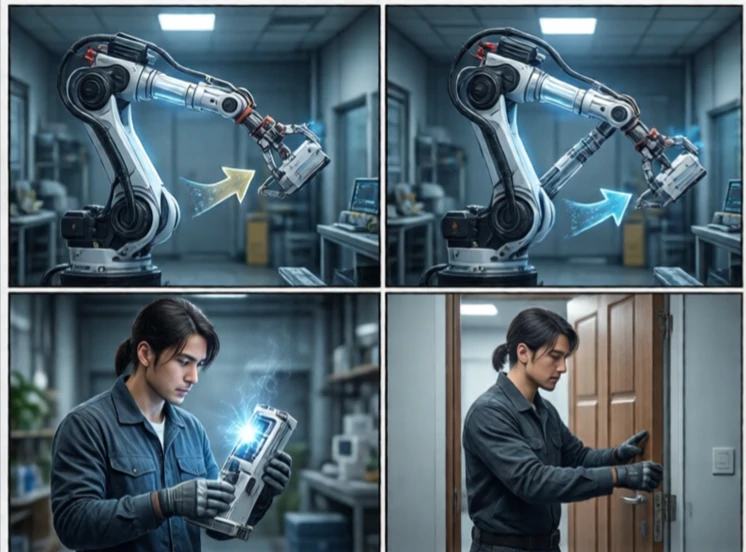
Планирование задач определяет последовательность действий для достижения цели. Это более высокий уровень, чем планирование движения. Планирование движения задает вопрос о том, как двигаться. Планирование задач задает вопрос о том, что делать. Роботу может потребоваться поднять коробку, поставить ее на полку и закрыть дверь. Планирование задач упорядочивает эти шаги и управляет зависимостями.
Классический подход использует символическое планирование. Мир представляется в виде состояний и действий. Каждое действие имеет предварительные условия и последствия. Планировщик ищет последовательность действий, которая приводит к достижению цели. PDDL (Planning Domain Definition Language) — это стандарт для описания этих задач. Современные планировщики используют эвристики для эффективного поиска в больших пространствах состояний.
Проблемы планирования задач
- Комбинаторный взрыв: множество возможных последовательностей действий.
- Неопределенность: действия могут потерпеть неудачу.
- Непрерывное состояние: переменные в реальном мире не являются дискретными.
- Взаимодействие между людьми: планы должны быть понятными.
- Интеграция: планирование задач должно быть связано с планированием движений.
Планирование задач — сложная задача, потому что реальный мир полон сложностей. Символический планировщик предполагает, что действия всегда приводят к успеху. Реальный робот может не суметь захватить объект или обнаружить запертую дверь. Именно поэтому планирование задач часто происходит в цикле с выполнением и мониторингом. Робот планирует, действует, наблюдает за результатом и перепланирует при необходимости. Некоторые системы используют иерархическое планирование, разбивая задачу на подзадачи и планируя каждую из них. Другие используют деревья поведения, которые проще проектировать и отлаживать. Планирование задач — это мост между целью и действиями, которые её достигают. Без него у робота есть движение, но нет цели.
Comments
No comments yet. Be the first to share a thought.
Leave a comment