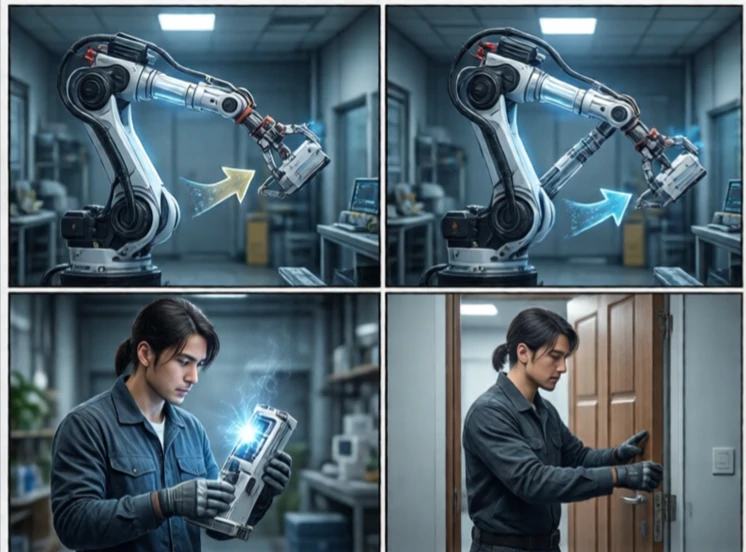
कार्य नियोजन किसी लक्ष्य को प्राप्त करने के लिए कार्यों के क्रम को निर्धारित करता है। यह गति नियोजन से उच्च स्तर का होता है। गति नियोजन यह पूछता है कि कैसे चलना है, जबकि कार्य नियोजन यह पूछता है कि क्या करना है। एक रोबोट को एक डिब्बा उठाना, उसे शेल्फ पर रखना और दरवाजा बंद करना पड़ सकता है। कार्य नियोजन इन चरणों को क्रमबद्ध करता है और निर्भरताओं को संभालता है।
पारंपरिक दृष्टिकोण में प्रतीकात्मक नियोजन का उपयोग किया जाता है। दुनिया को अवस्थाओं और क्रियाओं के रूप में दर्शाया जाता है। प्रत्येक क्रिया की पूर्वशर्तें और प्रभाव होते हैं। एक योजनाकार लक्ष्य तक पहुँचने वाली क्रियाओं के अनुक्रम की खोज करता है। पीडीडीएल (प्लानिंग डोमेन डेफिनिशन लैंग्वेज) इन समस्याओं का वर्णन करने का एक मानक है। आधुनिक योजनाकार बड़े अवस्था क्षेत्रों में कुशलतापूर्वक खोज करने के लिए अनुमान विधियों का उपयोग करते हैं।
कार्य नियोजन चुनौतियाँ
- संयोजनात्मक विस्फोट: कई संभावित क्रिया अनुक्रम।
- अनिश्चितता: कार्य विफल हो सकते हैं।
- सतत अवस्था: वास्तविक दुनिया के चर असतत नहीं होते हैं।
- मानवीय अंतःक्रिया: योजनाएँ समझने योग्य होनी चाहिए।
- एकीकरण: कार्य नियोजन को गति नियोजन से जोड़ा जाना चाहिए।
कार्य नियोजन कठिन है क्योंकि वास्तविक दुनिया अव्यवस्थित है। एक प्रतीकात्मक योजनाकार यह मानकर चलता है कि क्रियाएँ हमेशा सफल होती हैं। एक वास्तविक रोबोट किसी वस्तु को पकड़ने में विफल हो सकता है या किसी बंद दरवाजे का पता लगा सकता है। यही कारण है कि कार्य नियोजन अक्सर निष्पादन और निगरानी के साथ एक चक्र में चलता है। रोबोट योजना बनाता है, कार्य करता है, परिणाम का अवलोकन करता है और यदि आवश्यक हो तो पुनः योजना बनाता है। कुछ प्रणालियाँ पदानुक्रमित नियोजन का उपयोग करती हैं, जिसमें एक कार्य को उपकार्यों में विभाजित करके प्रत्येक की योजना बनाई जाती है। अन्य व्यवहार वृक्षों का उपयोग करते हैं, जिन्हें डिज़ाइन करना और उनमें मौजूद त्रुटियों को ठीक करना आसान होता है। कार्य नियोजन लक्ष्य और उसे प्राप्त करने वाली क्रियाओं के बीच एक सेतु है। इसके बिना, रोबोट में गति तो होगी लेकिन कोई उद्देश्य नहीं होगा।
Comments
No comments yet. Be the first to share a thought.
Leave a comment