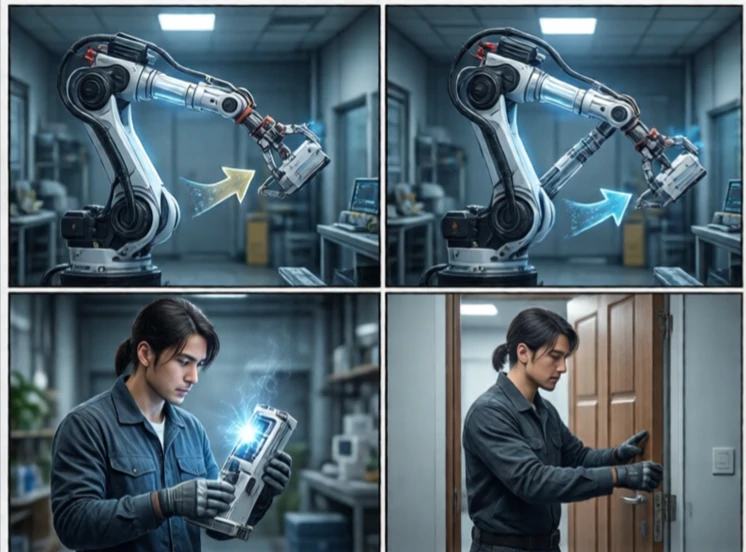
يُحدد تخطيط المهام تسلسل الإجراءات اللازمة لتحقيق هدف ما. وهو مستوى أعلى من تخطيط الحركة. فتخطيط الحركة يُعنى بكيفية التحرك، بينما يُعنى تخطيط المهام بما يجب فعله. على سبيل المثال، قد يحتاج الروبوت إلى التقاط صندوق، ووضعه على رف، ثم إغلاق الباب. يُرتب تخطيط المهام هذه الخطوات ويتعامل مع التبعيات بينها.
يعتمد النهج الكلاسيكي على التخطيط الرمزي، حيث يُصوَّر العالم على شكل حالات وأفعال. لكل فعل شروط مسبقة ونتائج. يبحث المخطط عن سلسلة من الأفعال التي تحقق الهدف. لغة تعريف مجال التخطيط (PDDL) هي معيار لوصف هذه المشكلات. يستخدم المخططون المعاصرون أساليب استدلالية للبحث بكفاءة في مساحات الحالات الكبيرة.
تحديات تخطيط المهام
- الانفجار التوافقي: العديد من تسلسلات الحركة المحتملة.
- عدم اليقين: قد تفشل الإجراءات.
- الحالة المستمرة: متغيرات العالم الحقيقي ليست منفصلة.
- التفاعل البشري: يجب أن تكون الخطط مفهومة.
- التكامل: يجب أن يرتبط تخطيط المهام بتخطيط الحركة.
يُعدّ تخطيط المهام أمرًا صعبًا نظرًا لتعقيد العالم الحقيقي. يفترض المخطط الرمزي نجاح جميع الإجراءات دائمًا، بينما قد يفشل الروبوت الحقيقي في الإمساك بجسم ما أو العثور على باب مغلق. لهذا السبب، غالبًا ما يعمل تخطيط المهام في حلقة متصلة بالتنفيذ والمراقبة. يخطط الروبوت، وينفذ، ويراقب النتيجة، ويعيد التخطيط عند الحاجة. تستخدم بعض الأنظمة التخطيط الهرمي، حيث تُقسّم المهمة إلى مهام فرعية وتُخطط لكل منها. بينما تستخدم أنظمة أخرى أشجار السلوك، وهي أسهل في التصميم والتصحيح. يُمثّل تخطيط المهام حلقة الوصل بين الهدف والإجراءات التي تُحقّقه. فبدونه، يتحرك الروبوت دون هدف.
Comments
No comments yet. Be the first to share a thought.
Leave a comment