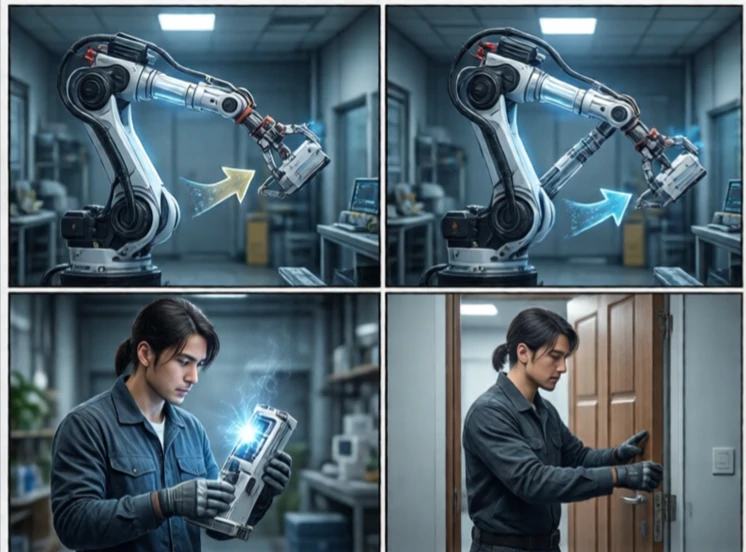
Die Aufgabenplanung legt die Abfolge der Aktionen zur Zielerreichung fest. Sie ist übergeordneter als die Bewegungsplanung. Die Bewegungsplanung fragt, wie sich ein Roboter bewegen soll. Die Aufgabenplanung fragt, was zu tun ist. Ein Roboter muss beispielsweise eine Kiste aufheben, sie in ein Regal stellen und die Tür schließen. Die Aufgabenplanung ordnet diese Schritte und berücksichtigt Abhängigkeiten.
Der klassische Ansatz verwendet symbolische Planung. Die Welt wird durch Zustände und Aktionen repräsentiert. Jede Aktion hat Vorbedingungen und Auswirkungen. Ein Planer sucht nach einer Aktionsfolge, die das Ziel erreicht. PDDL (Planning Domain Definition Language) ist ein Standard zur Beschreibung dieser Probleme. Moderne Planer verwenden Heuristiken, um große Zustandsräume effizient zu durchsuchen.
Herausforderungen bei der Aufgabenplanung
- Kombinatorische Explosion: viele mögliche Aktionssequenzen.
- Unsicherheit: Maßnahmen können fehlschlagen.
- Kontinuierlicher Zustand: Variablen der realen Welt sind nicht diskret.
- Menschliche Interaktion: Pläne müssen verständlich sein.
- Integration: Die Aufgabenplanung muss mit der Bewegungsplanung verknüpft sein.
Aufgabenplanung ist schwierig, weil die reale Welt komplex ist. Ein symbolischer Planer geht davon aus, dass Aktionen immer erfolgreich sind. Ein realer Roboter kann jedoch beispielsweise ein Objekt nicht greifen oder eine verschlossene Tür vorfinden. Daher läuft die Aufgabenplanung oft in einer Schleife mit Ausführung und Überwachung ab. Der Roboter plant, handelt, beobachtet das Ergebnis und plant bei Bedarf neu. Manche Systeme nutzen hierarchische Planung, indem sie eine Aufgabe in Teilaufgaben unterteilen und jede einzelne planen. Andere verwenden Verhaltensbäume, die einfacher zu entwerfen und zu debuggen sind. Aufgabenplanung ist die Brücke zwischen einem Ziel und den Aktionen, die es erreichen. Ohne sie bewegt sich der Roboter zwar, hat aber keinen Sinn.
Comments
No comments yet. Be the first to share a thought.
Leave a comment