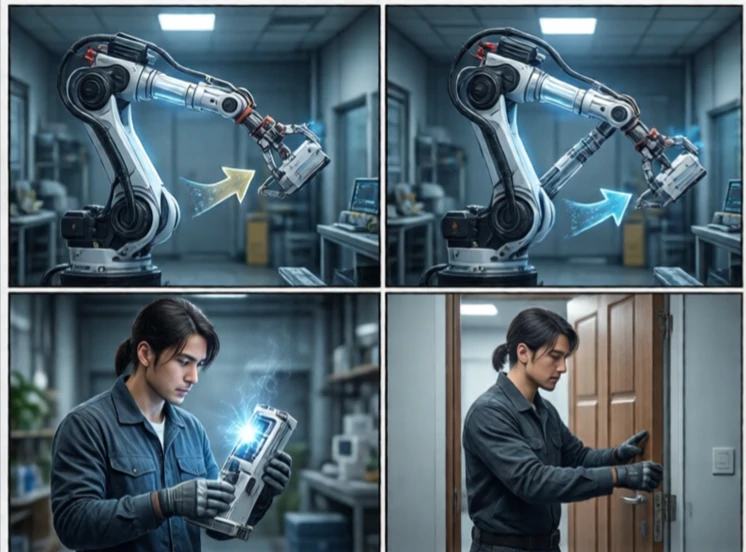
Plánování úkolů určuje posloupnost akcí k dosažení cíle. Je to vyšší úroveň než plánování pohybu. Plánování pohybu se ptá, jak se pohybovat. Plánování úkolů se ptá, co dělat. Robot může potřebovat zvednout krabici, umístit ji na polici a zavřít dveře. Plánování úkolů tyto kroky řadí a řeší závislosti.
Klasický přístup využívá symbolické plánování. Svět je reprezentován jako stavy a akce. Každá akce má předpoklady a účinky. Plánovač hledá posloupnost akcí, které dosáhnou cíle. PDDL, Planning Domain Definition Language, je standard pro popis těchto problémů. Moderní plánovači používají heuristiky k efektivnímu prohledávání velkých stavových prostorů.
Problémy s plánováním úkolů
- Kombinatorická exploze: mnoho možných akčních sekvencí.
- Nejistota: akce mohou selhat.
- Spojitý stav: proměnné reálného světa nejsou diskrétní.
- Lidská interakce: plány musí být srozumitelné.
- Integrace: plánování úkolů musí být propojeno s plánováním pohybu.
Plánování úkolů je obtížné, protože skutečný svět je chaotický. Symbolický plánovač předpokládá, že akce vždy proběhnou úspěšně. Skutečný robot nemusí uchopit objekt nebo najít zamčené dveře. Proto plánování úkolů často probíhá ve smyčce s prováděním a monitorováním. Robot plánuje, jedná, pozoruje výsledek a v případě potřeby plánuje znovu. Některé systémy používají hierarchické plánování, kdy úkol rozdělují na dílčí úkoly a každý z nich plánují. Jiné používají stromy chování, které se snáze navrhují a ladí. Plánování úkolů je mostem mezi cílem a akcemi, které ho dosahují. Bez něj má robot pohyb, ale nemá žádný účel.
Comments
No comments yet. Be the first to share a thought.
Leave a comment