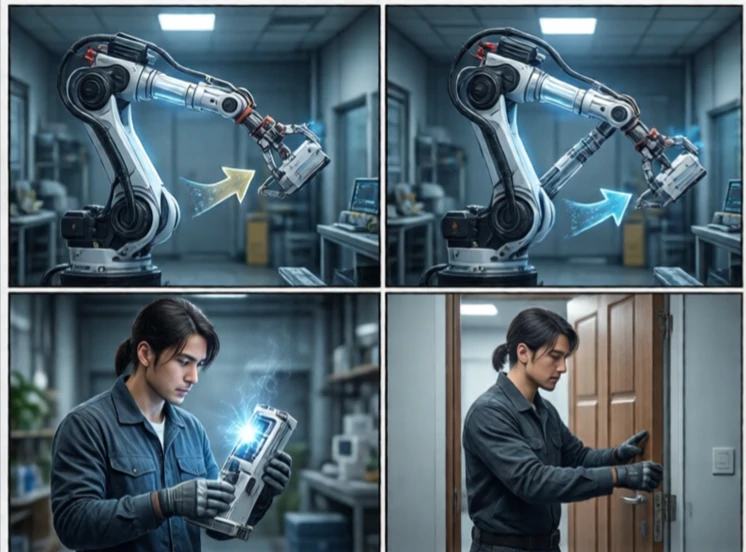
Planificarea sarcinilor determină secvența acțiunilor pentru atingerea unui obiectiv. Este un nivel superior decât planificarea mișcării. Planificarea mișcării se referă la modul de mișcare. Planificarea sarcinilor se referă la ce trebuie făcut. Un robot ar putea avea nevoie să ridice o cutie, să o așeze pe un raft și să închidă ușa. Planificarea sarcinilor ordonează acești pași și gestionează dependențele.
Abordarea clasică folosește planificarea simbolică. Lumea este reprezentată prin stări și acțiuni. Fiecare acțiune are precondiții și efecte. Un planificator caută o secvență de acțiuni care atinge obiectivul. PDDL, Limbajul de Definire a Domeniului de Planificare, este un standard pentru descrierea acestor probleme. Planificatorii moderni folosesc euristicile pentru a căuta eficient spații de stări mari.
Provocări în planificarea sarcinilor
- Explozie combinatorie: multe secvențe de acțiune posibile.
- Incertitudine: acțiunile pot eșua.
- Stare continuă: variabilele din lumea reală nu sunt discrete.
- Interacțiunea umană: planurile trebuie să fie ușor de înțeles.
- Integrare: planificarea sarcinilor trebuie să fie conectată la planificarea mișcării.
Planificarea sarcinilor este dificilă deoarece lumea reală este dezordonată. Un planificator simbolic presupune că acțiunile au întotdeauna succes. Un robot real ar putea să nu reușească să apuce un obiect sau să găsească o ușă încuiată. Acesta este motivul pentru care planificarea sarcinilor rulează adesea într-o buclă cu execuție și monitorizare. Robotul planifică, acționează, observă rezultatul și replanifică dacă este necesar. Unele sisteme utilizează planificarea ierarhică, împărțind o sarcină în subsarcini și planificând fiecare. Altele utilizează arbori de comportament, care sunt mai ușor de proiectat și depanat. Planificarea sarcinilor este puntea dintre un obiectiv și acțiunile care îl ating. Fără ea, robotul are mișcare, dar nu are scop.
Comments
No comments yet. Be the first to share a thought.
Leave a comment