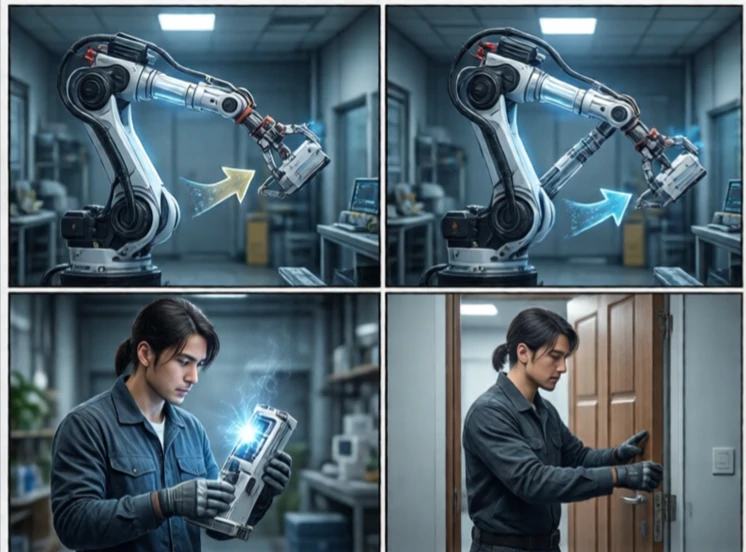
Görev planlaması, bir hedefe ulaşmak için gereken eylem sırasını belirler. Hareket planlamasından daha üst düzeydedir. Hareket planlaması nasıl hareket edileceğini sorarken, görev planlaması ne yapılacağını sorar. Bir robotun bir kutuyu alması, rafa koyması ve kapıyı kapatması gerekebilir. Görev planlaması bu adımları sıralar ve bağımlılıkları yönetir.
Klasik yaklaşım sembolik planlamayı kullanır. Dünya durumlar ve eylemler olarak temsil edilir. Her eylemin ön koşulları ve etkileri vardır. Bir planlayıcı, hedefe ulaşan bir eylem dizisi arar. PDDL (Planlama Alanı Tanımlama Dili), bu problemleri tanımlamak için kullanılan bir standarttır. Modern planlayıcılar, büyük durum alanlarını verimli bir şekilde aramak için sezgisel yöntemler kullanırlar.
Görev planlama zorlukları
- Kombinasyonel patlama: birçok olası aksiyon sekansı.
- Belirsizlik: Eylemler başarısız olabilir.
- Sürekli durum: gerçek dünya değişkenleri ayrık değildir.
- İnsan etkileşimi: Planlar anlaşılabilir olmalıdır.
- Entegrasyon: Görev planlaması, hareket planlamasıyla bağlantılı olmalıdır.
Görev planlaması zordur çünkü gerçek dünya karmaşıktır. Sembolik bir planlayıcı, eylemlerin her zaman başarılı olacağını varsayar. Gerçek bir robot bir nesneyi kavramakta veya kilitli bir kapıyı bulmakta başarısız olabilir. Bu nedenle görev planlaması genellikle yürütme ve izleme ile bir döngü içinde çalışır. Robot planlar, hareket eder, sonucu gözlemler ve gerekirse yeniden planlar. Bazı sistemler hiyerarşik planlama kullanır, bir görevi alt görevlere ayırır ve her birini planlar. Diğerleri ise tasarlaması ve hata ayıklaması daha kolay olan davranış ağaçları kullanır. Görev planlaması, bir hedef ile onu gerçekleştiren eylemler arasındaki köprüdür. Onsuz robot hareket eder ama bir amacı olmaz.
Comments
No comments yet. Be the first to share a thought.
Leave a comment