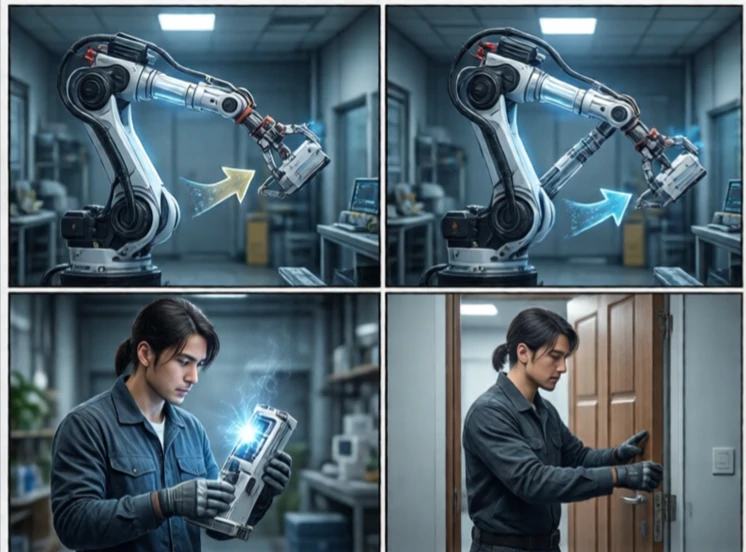
La planification des tâches détermine la séquence d'actions nécessaires pour atteindre un objectif. Elle est de niveau supérieur à la planification des mouvements. La planification des mouvements définit comment se déplacer, tandis que la planification des tâches définit quoi faire. Un robot peut avoir besoin de ramasser une boîte, de la poser sur une étagère et de fermer la porte. La planification des tâches ordonne ces étapes et gère les dépendances.
L'approche classique utilise la planification symbolique. Le monde est représenté par des états et des actions. Chaque action a des préconditions et des effets. Un planificateur recherche une séquence d'actions permettant d'atteindre l'objectif. PDDL (Planning Domain Definition Language) est un langage standard pour la description de ces problèmes. Les planificateurs modernes utilisent des heuristiques pour explorer efficacement de vastes espaces d'états.
Défis liés à la planification des tâches
- Explosion combinatoire : de nombreuses séquences d'actions possibles.
- Incertitude : les actions peuvent échouer.
- État continu : les variables du monde réel ne sont pas discrètes.
- Interaction humaine : les plans doivent être compréhensibles.
- Intégration : la planification des tâches doit être connectée à la planification des mouvements.
La planification des tâches est complexe car le monde réel est imprévisible. Un planificateur symbolique suppose que les actions réussissent toujours. Or, un robot réel peut ne pas saisir un objet ou trouver une porte verrouillée. C'est pourquoi la planification des tâches s'effectue souvent en boucle, avec exécution et surveillance. Le robot planifie, agit, observe le résultat et replanifie si nécessaire. Certains systèmes utilisent une planification hiérarchique, décomposant une tâche en sous-tâches et planifiant chacune d'elles. D'autres utilisent des arbres de comportement, plus faciles à concevoir et à déboguer. La planification des tâches fait le lien entre un objectif et les actions permettant de l'atteindre. Sans elle, le robot est certes en mouvement, mais sans but.
Comments
No comments yet. Be the first to share a thought.
Leave a comment