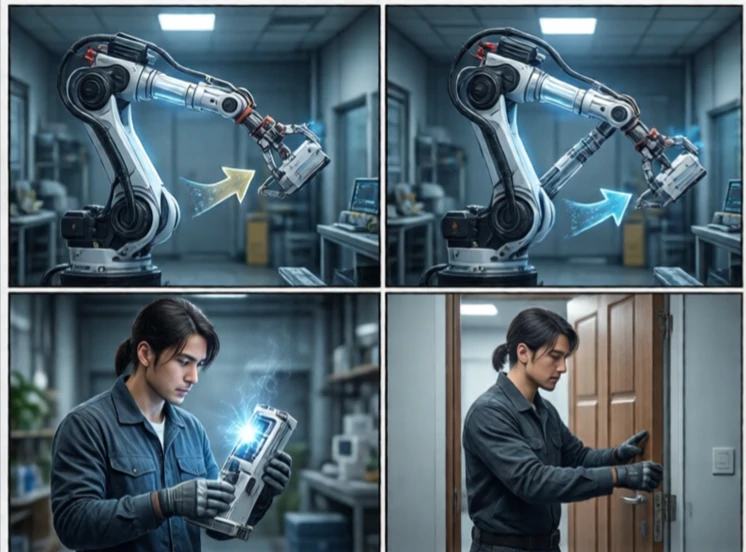
タスクプランニングは、目標を達成するための行動の順序を決定します。これはモーションプランニングよりも高レベルです。モーションプランニングはどのように動くかを問うのに対し、タスクプランニングは何をすべきかを問うます。ロボットが箱を持ち上げ、棚に置き、ドアを閉める必要がある場合、タスクプランニングはこれらの手順の順序を定め、依存関係を処理します。
従来の手法では、記号的なプランニングが用いられます。世界は状態と行動として表現され、各行動には前提条件と結果が伴います。プランナーは、目標に到達する一連の行動を探索します。PDDL(Planning Domain Definition Language)は、これらの問題を記述するための標準規格です。現代のプランナーは、ヒューリスティックを用いて大規模な状態空間を効率的に探索します。
タスク計画の課題
- 組み合わせ爆発:考えられる行動シーケンスは多数存在する。
- 不確実性:行動が失敗する可能性がある。
- 連続状態:現実世界の変数は離散的ではない。
- 人間関係:計画は理解しやすいものでなければならない。
- 統合:タスク計画は動作計画と連携する必要がある。
タスクプランニングは、現実世界が複雑で予測不可能なため困難です。記号的なプランナーは、アクションが常に成功すると仮定します。しかし、実際のロボットは物体をつかむことに失敗したり、ドアがロックされていることに気づいたりする可能性があります。そのため、タスクプランニングは実行と監視を伴うループで実行されることがよくあります。ロボットは計画を立て、行動し、結果を観察し、必要に応じて再計画します。システムによっては、タスクをサブタスクに分割してそれぞれを計画する階層型プランニングを使用するものもあります。また、設計とデバッグが容易なビヘイビアツリーを使用するシステムもあります。タスクプランニングは、目標とそれを達成するアクションをつなぐ架け橋です。タスクプランニングがなければ、ロボットは動くことはできても、目的がありません。
Comments
No comments yet. Be the first to share a thought.
Leave a comment