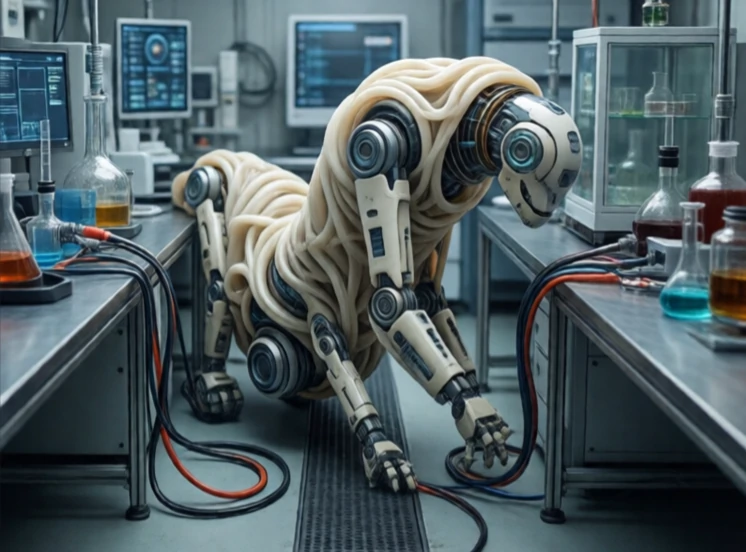
軟體機器人利用柔性材料製造機器人。矽膠、橡膠、織物和凝膠取代了金屬和硬質塑膠。這些機器人可以彎曲、伸展和擠壓。它們對人類更安全,也更擅長處理易碎物品。
該領域起源於21世紀初的研究。章魚仿生機械手臂、氣動抓手和穿戴式外骨骼是常見的原型。軟體抓手無需改變設定即可抓取生雞蛋、草莓或沉重的扳手。軟體機器人可以擠過狹窄的縫隙,然後充氣恢復原狀。這種柔順性是材料本身固有的,而非由軟體控制。
軟體機器人優勢
- 可安全用於人際互動。
- 搬運易碎和形狀不規則的物品。
- 能夠適應未知環境。
- 輕巧且製造成本低廉。
- 自然順從。
軟體機器人面臨的挑戰在於控制、感測和動力。軟體材料的形變難以預測,對其行為建模十分困難。能夠隨材料伸縮的感測器目前仍存在限制。驅動通常依賴氣動系統,這需要壓縮機和閥門。軟體機器人精度不高,在不發生形變的情況下無法保持受力狀態。這限制了它們只能應用於那些需要柔軟度的任務,例如抓取、在雜亂空間中移動以及穿戴輔助設備。軟體機器人並非要取代剛性機器人,而是要拓展機器人的功能。例如,剛性機械手臂上的軟體抓手可以兼顧精度和適應性。軟體外骨骼可以幫助中風患者行走,而無需笨重的剛性框架。軟體機器人領域仍處於起步階段,但材料成本低廉,發展潛力大。
Comments
No comments yet. Be the first to share a thought.
Leave a comment