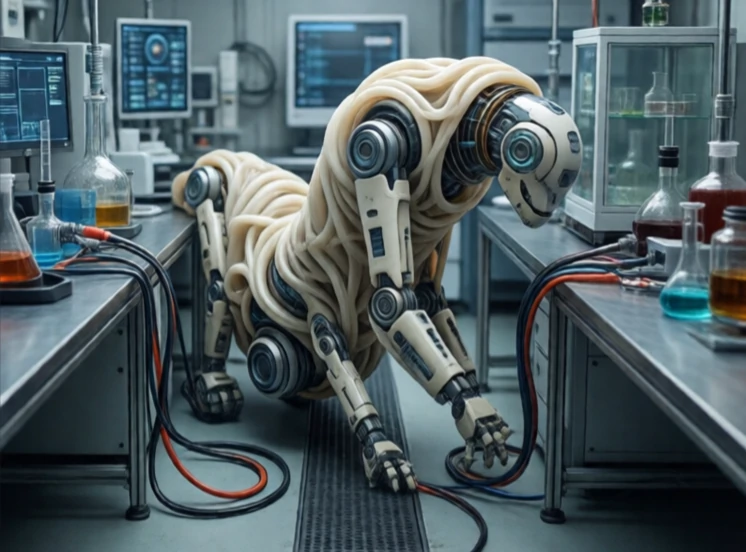
软体机器人利用柔性材料制造机器人。硅胶、橡胶、织物和凝胶取代了金属和硬质塑料。这些机器人可以弯曲、伸展和挤压。它们对人类更安全,也更擅长处理易碎物品。
该领域起源于21世纪初的研究。章鱼仿生机械臂、气动抓手和可穿戴外骨骼是常见的原型。软体抓手无需改变设置即可抓取生鸡蛋、草莓或沉重的扳手。软体机器人可以挤过狭窄的缝隙,然后充气恢复原状。这种柔顺性是材料本身固有的,而非由软件控制。
软体机器人优势
- 可安全用于人际互动。
- 搬运易碎和形状不规则的物品。
- 能够适应未知环境。
- 轻便且制造成本低廉。
- 自然顺从。
软体机器人面临的挑战在于控制、传感和动力。软体材料的形变难以预测,对其行为进行建模十分困难。能够随材料伸缩的传感器目前仍存在局限性。驱动通常依赖于气动系统,这需要压缩机和阀门。软体机器人精度不高,在不发生形变的情况下无法保持受力状态。这限制了它们只能应用于那些需要柔韧性的任务,例如抓取、在杂乱空间中移动以及穿戴辅助设备。软体机器人并非要取代刚性机器人,而是要拓展机器人的功能。例如,刚性机械臂上的软体抓手可以兼顾精度和适应性。软体外骨骼可以帮助中风患者行走,而无需笨重的刚性框架。软体机器人领域尚处于起步阶段,但材料成本低廉,发展潜力巨大。
Comments
No comments yet. Be the first to share a thought.
Leave a comment