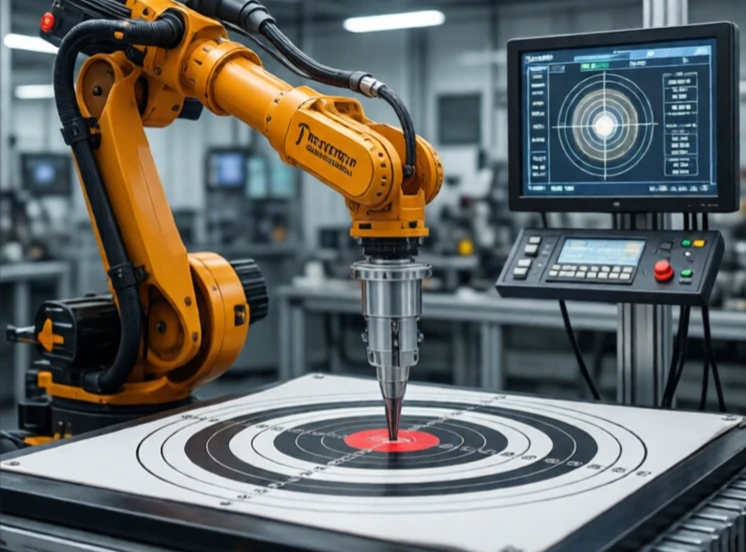
積分控制可以消除穩態誤差。它將誤差隨時間累加,並不斷增加修正量,直到誤差消失。如果機械手臂停止的位置略低於目標位置,積分控制會持續推動,直到它到達精確位置。
僅靠比例控制通常會留下較小的偏差。控制器輸出與誤差成正比,因此較小的誤差只會產生較小的修正。如果摩擦力或重力需要恆定扭矩,系統會穩定在比例項剛好提供足夠輸出的點。該點並非設定點。積分控制透過累積誤差並增加輸出直到誤差為零來解決這個問題。
積分控制特性
- 消除穩態誤差。
- 引入相位滯後,可能導致振盪。
- 當執行器達到飽和狀態時,就會發生積分飽和現象。
- 防積分飽和限制了積分項。
- 重置時間決定了它的反應速度。
缺點是容易出現過衝和不穩定。即使誤差符號改變,積分項仍會繼續修正,這會導致系統超出目標值。工程師會添加抗積分飽和電路,在執行器無法跟上時限制積分項。他們也會仔細調整積分增益。增益過高會導致系統振盪,增益過低則需要很長時間才能消除誤差。在PID控制器中,積分作用就像一個「耐心」的調節器。它會等待、累積,最終精確地完成任務。
Comments (2)
Leave a comment