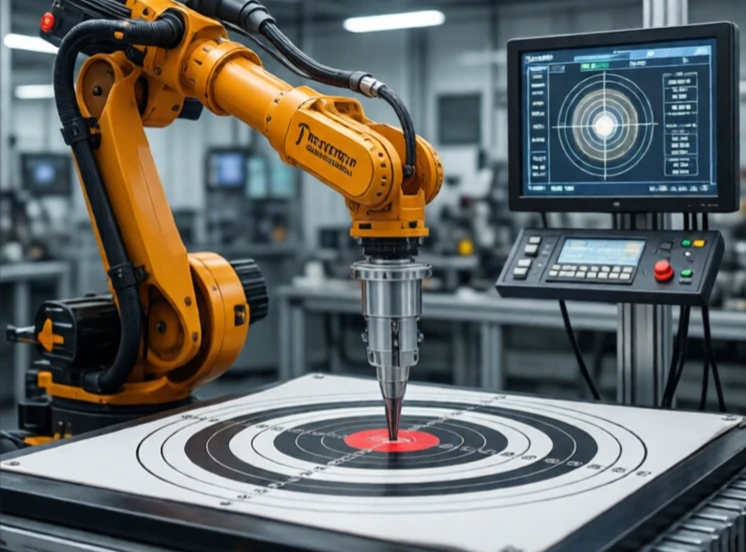
İntegral kontrol, kararlı durum hatasını ortadan kaldırır. Hatayı zaman içinde toplar ve hata kaybolana kadar artan bir düzeltme ekler. Bir robot kolu hedefinin biraz altında durursa, integral kontrol tam konuma ulaşana kadar itmeye devam eder.
Oransal kontrol tek başına genellikle küçük bir sapmaya neden olur. Kontrolör çıkışı hatayla orantılıdır, bu nedenle küçük bir hata küçük bir düzeltme üretir. Sürtünme veya yerçekimi sabit bir tork gerektiriyorsa, sistem oransal terimin yeterli çıkış sağladığı bir noktada sabitlenir. Bu nokta ayar noktası değildir. İntegral kontrol, hatayı biriktirerek ve hata sıfır olana kadar çıkışı artırarak bunu düzeltir.
Bütünleşik kontrol özellikleri
- Durağan durum hatasını ortadan kaldırır.
- Salınımlara neden olabilecek bir faz gecikmesi oluşturur.
- Aktüatörün doygunluğa ulaşması durumunda tıkanma meydana gelir.
- Sarma önleyici mekanizma, integral terimi sınırlandırır.
- Sıfırlama süresi, ne kadar hızlı etki edeceğini belirler.
Olumsuz yanı ise aşırı tepki ve kararsızlıktır. İntegral terim, hata işaret değiştirdikten sonra bile düzeltme eklemeye devam eder ve bu da sistemi hedef değerin ötesine iter. Mühendisler, aktüatör yetişemediğinde integral terimi sınırlamak için anti-windup eklerler. Ayrıca integral kazancını dikkatlice ayarlarlar. Çok yüksek olursa sistem salınım yapar. Çok düşük olursa hatayı gidermek sonsuza kadar sürer. Bir PID kontrol cihazında, integral eylemi sabırlı olanıdır. Bekler, biriktirir ve sonunda işi tam olarak tamamlar.
Comments (2)
Leave a comment