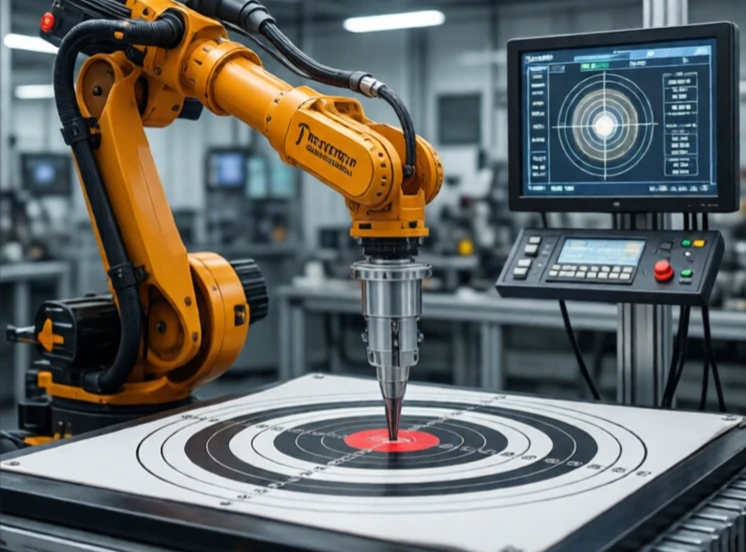
Sterowanie całkowe eliminuje błąd stanu ustalonego. Sumuje błąd w czasie i dodaje korektę, która rośnie, aż do całkowitego zaniku błędu. Jeśli ramię robota zatrzyma się nieznacznie poniżej celu, sterowanie całkowe kontynuuje ruch, aż osiągnie dokładną pozycję.
Samo sterowanie proporcjonalne często pozostawia niewielkie przesunięcie. Sygnał wyjściowy regulatora jest proporcjonalny do błędu, więc niewielki błąd powoduje niewielką korektę. Jeśli tarcie lub grawitacja wymagają stałego momentu obrotowego, układ ustala się w punkcie, w którym człon proporcjonalny zapewnia wystarczającą moc wyjściową. Ten punkt nie jest punktem nastawy. Sterowanie całkujące koryguje to poprzez akumulację błędu i zwiększanie sygnału wyjściowego, aż błąd osiągnie zero.
Całkowite charakterystyki sterowania
- Eliminuje błąd stanu ustalonego.
- Wprowadza opóźnienie fazowe, które może powodować oscylacje.
- Napęd nakręcany występuje, gdy siłownik ulega nasyceniu.
- Ograniczenia antywindupowe członu całkowego.
- Czas resetowania określa szybkość działania.
Wadą jest przeregulowanie i niestabilność. Człon całkujący ciągle dodaje korektę, nawet po zmianie znaku błędu, co powoduje, że system przekracza cel. Inżynierowie dodają funkcję antiwindup, aby ograniczyć człon całkujący, gdy siłownik nie nadąża. Ostrożnie dostrajają również wzmocnienie członu całkującego. Zbyt wysokie powoduje oscylacje układu. Zbyt niskie – eliminacja błędu trwa wieczność. W regulatorze PID działanie członu całkującego jest cierpliwe. Czeka, kumuluje się i w końcu dokładnie wykonuje zadanie.
Comments (2)
Leave a comment