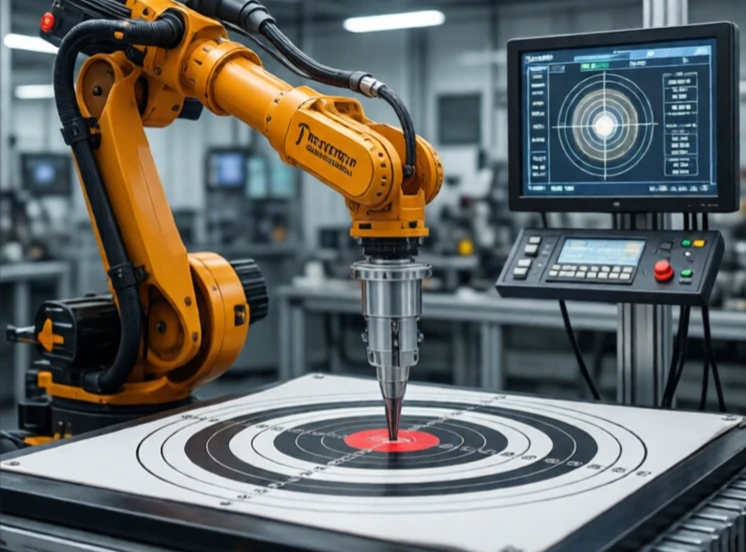
Integrale besturing elimineert de stationaire fout. Het telt de fout over de tijd op en voegt een correctie toe die toeneemt totdat de fout verdwijnt. Als een robotarm iets onder zijn doel stopt, blijft de integrale besturing duwen totdat de arm de exacte positie bereikt.
Proportionele regeling alleen laat vaak een kleine afwijking achter. De regelaaruitvoer is evenredig met de fout, dus een kleine fout leidt tot een kleine correctie. Als wrijving of zwaartekracht een constant koppel vereist, stabiliseert het systeem zich op een punt waar de proportionele term net genoeg uitvoer levert. Dat punt is niet het instelpunt. Integrale regeling corrigeert dit door de fout te accumuleren en de uitvoer te verhogen totdat de fout nul is.
Integrale regelkarakteristieken
- Elimineert stationaire fouten.
- Dit introduceert een faseverschuiving die oscillatie kan veroorzaken.
- Windup treedt op wanneer de actuator verzadigd raakt.
- Anti-windup beperkt de integraalterm.
- De resettijd bepaalt hoe snel het reageert.
Het nadeel is overschrijding en instabiliteit. De integrale term blijft correcties toevoegen, zelfs nadat de fout van teken verandert, waardoor het systeem voorbij het streefdoel schiet. Ingenieurs voegen anti-windup toe om de integrale term te begrenzen wanneer de actuator het niet kan bijbenen. Ze stemmen de integrale versterking ook zorgvuldig af. Te hoog en het systeem oscilleert. Te laag en het duurt een eeuwigheid om de fout te elimineren. In een PID-regelaar is de integrale actie de geduldige. Hij wacht, accumuleert en klaart uiteindelijk de klus precies.
Comments (2)
Leave a comment