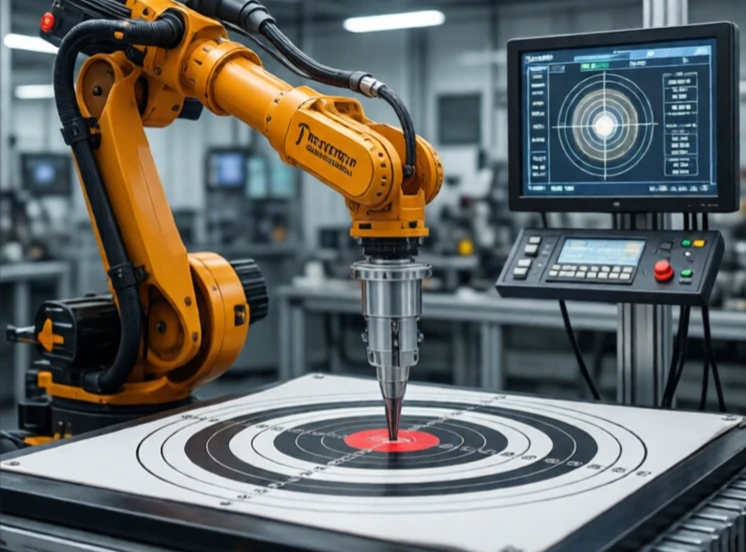
Die Integralregelung beseitigt den stationären Fehler. Sie summiert den Fehler über die Zeit und fügt eine Korrektur hinzu, die so lange anwächst, bis der Fehler verschwindet. Wenn ein Roboterarm knapp unterhalb seiner Zielposition stoppt, fährt die Integralregelung ihn so lange weiter, bis er die exakte Position erreicht hat.
Die alleinige Proportionalregelung führt oft zu einer kleinen Abweichung. Die Reglerausgabe ist proportional zum Fehler, sodass ein kleiner Fehler eine kleine Korrektur bewirkt. Wenn Reibung oder Schwerkraft ein konstantes Drehmoment erfordern, pendelt sich das System an einem Punkt ein, an dem der Proportionalanteil gerade noch ausreichend Leistung liefert. Dieser Punkt ist nicht der Sollwert. Die Integralregelung behebt dies, indem sie den Fehler akkumuliert und die Ausgabe erhöht, bis der Fehler null ist.
Integrale Regelungseigenschaften
- Eliminiert den stationären Fehler.
- Führt eine Phasenverzögerung ein, die zu Schwingungen führen kann.
- Aufziehen tritt auf, wenn der Aktor in die Sättigung gerät.
- Anti-Windup-Begrenzungen begrenzen den Integralterm.
- Die Rücksetzzeit bestimmt, wie schnell es reagiert.
Der Nachteil sind Überschwingen und Instabilität. Der Integralanteil korrigiert weiterhin, selbst nachdem der Fehler sein Vorzeichen geändert hat, wodurch das System den Zielwert überschreitet. Ingenieure verwenden daher eine Anti-Windup-Funktion, um den Integralanteil zu begrenzen, wenn der Aktor nicht mehr mithalten kann. Außerdem wird die Integralverstärkung sorgfältig eingestellt. Ist sie zu hoch, schwingt das System. Ist sie zu niedrig, dauert die Fehlerbeseitigung extrem lange. Bei einem PID-Regler ist der Integralanteil der geduldige Teil. Er wartet, akkumuliert und erreicht schließlich das gewünschte Ergebnis.
Comments (2)
Leave a comment