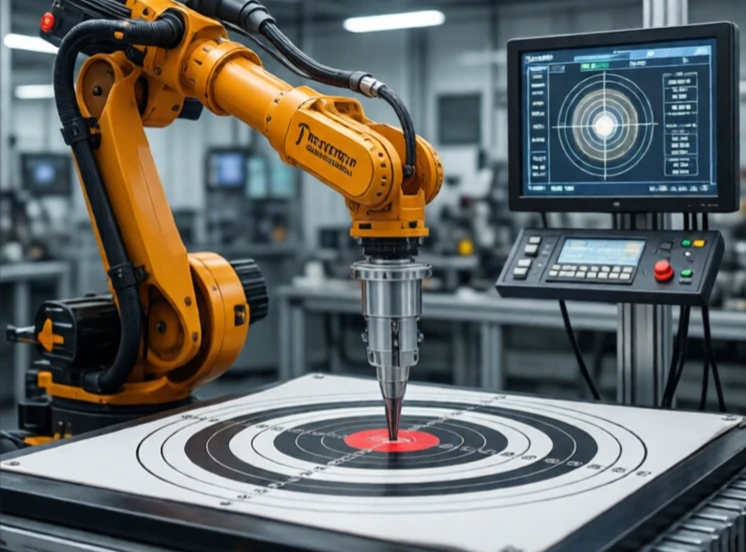
يُزيل التحكم التكاملي الخطأ في الحالة المستقرة. فهو يجمع الخطأ بمرور الوقت ويضيف تصحيحًا يتزايد حتى يختفي الخطأ. إذا توقف ذراع الروبوت أسفل هدفه بقليل، يستمر التحكم التكاملي في الدفع حتى يصل إلى الموضع المطلوب بدقة.
غالباً ما يُخلّف التحكم التناسبي وحده انحرافاً طفيفاً. فخرج وحدة التحكم يتناسب مع الخطأ، لذا يُنتج خطأ صغير تصحيحاً طفيفاً. إذا تطلّب الاحتكاك أو الجاذبية عزم دوران ثابتاً، يستقر النظام عند نقطة يُوفّر فيها الحد التناسبي خرجاً كافياً. هذه النقطة ليست نقطة الضبط. يُعالج التحكم التكاملي هذا الأمر بتجميع الخطأ وزيادة الخرج حتى يصبح الخطأ صفراً.
خصائص التحكم المتكامل
- يزيل خطأ الحالة المستقرة.
- يُدخل ذلك تأخراً في الطور يمكن أن يتسبب في التذبذب.
- يحدث التراكم عندما يتشبع المشغل.
- يحدّ مبدأ منع التراكم من الحد التكاملي.
- يحدد وقت إعادة الضبط مدى سرعة استجابته.
يتمثل العيب في التجاوز وعدم الاستقرار. يستمر الحد التكاملي في إضافة التصحيح حتى بعد أن يتغير اتجاه الخطأ، مما يدفع النظام إلى تجاوز الهدف. يضيف المهندسون آلية مضادة للتراكم للحد من الحد التكاملي عندما يعجز المشغل عن مواكبة التغيير. كما يضبطون كسب التكامل بعناية. فإذا كان مرتفعًا جدًا، يتذبذب النظام. وإذا كان منخفضًا جدًا، يستغرق التخلص من الخطأ وقتًا طويلاً. في وحدة التحكم PID، يُعدّ عمل التكامل هو العمل الصبور. فهو ينتظر، ويتراكم، وفي النهاية يُنجز المهمة بدقة.
Comments (2)
Leave a comment