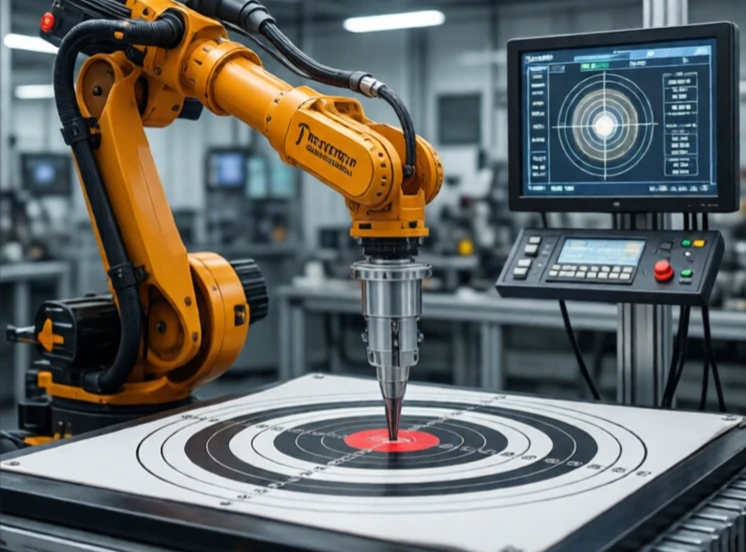
积分控制可以消除稳态误差。它将误差随时间累加,并不断增加修正量,直到误差消失。如果机械臂停止的位置略低于目标位置,积分控制会持续推动,直到它到达精确位置。
仅靠比例控制通常会留下较小的偏差。控制器输出与误差成正比,因此较小的误差只会产生较小的修正。如果摩擦力或重力需要恒定扭矩,系统会稳定在比例项刚好提供足够输出的点。该点并非设定点。积分控制通过累积误差并增加输出直至误差为零来解决这个问题。
积分控制特性
- 消除稳态误差。
- 引入相位滞后,可能导致振荡。
- 当执行器达到饱和状态时,就会发生积分饱和现象。
- 防积分饱和限制了积分项。
- 重置时间决定了它的反应速度。
缺点是容易出现过冲和不稳定。即使误差符号改变,积分项仍然会继续进行修正,这会导致系统超出目标值。工程师会添加抗积分饱和电路,在执行器无法跟上时限制积分项。他们还会仔细调整积分增益。增益过高会导致系统振荡,增益过低则需要很长时间才能消除误差。在PID控制器中,积分作用就像一个“耐心”的调节器。它会等待、累积,最终精确地完成任务。
Comments (2)
Leave a comment