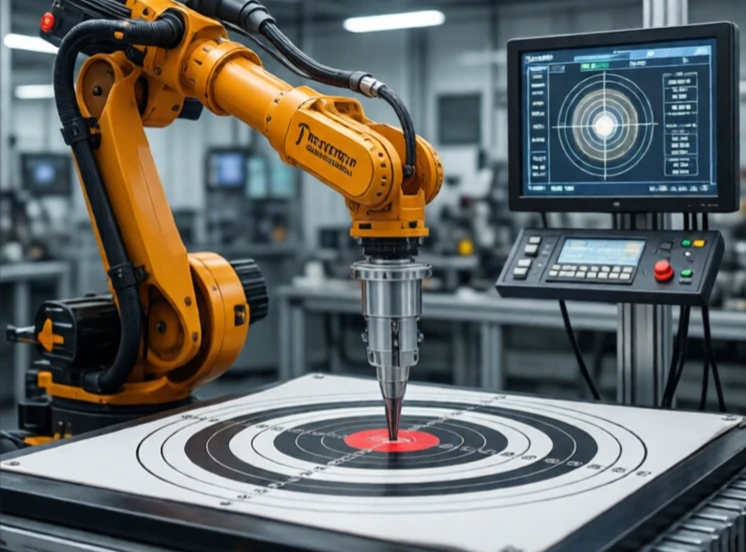
Az integrálvezérlés kiküszöböli az állandósult hibát. Idővel összegzi a hibát, és korrekciót ad hozzá, amely addig növekszik, amíg a hiba el nem tűnik. Ha egy robotkar kissé a célpontja alatt megáll, az integrálvezérlés addig nyomja a robotot, amíg el nem éri a pontos pozíciót.
A proporcionális szabályozás önmagában gyakran kis eltolást hagy. A szabályozó kimenete arányos a hibával, így egy kis hiba kis korrekciót eredményez. Ha a súrlódás vagy a gravitáció állandó nyomatékot igényel, a rendszer egy olyan ponton stabilizálódik, ahol a proporcionális tag éppen elegendő kimenetet biztosít. Ez a pont nem az alapérték. Az integrált szabályozás ezt úgy korrigálja, hogy összegzi a hibát és növeli a kimenetet, amíg a hiba nulla nem lesz.
Integrált szabályozási jellemzők
- Kiküszöböli az állandósult állapotból adódó hibát.
- Fáziskésést okoz, ami oszcillációt okozhat.
- A feltekeredés akkor következik be, amikor a működtető telítődik.
- Az anti-windup korlátozza az integráló tagot.
- A visszaállítási idő határozza meg, hogy milyen gyorsan hat.
A hátránya a túllendülés és az instabilitás. Az integráló tag folyamatosan korrekciót végez még a hiba előjelének megváltozása után is, ami a rendszert a célérték fölé tolja. A mérnökök anti-windup funkciót alkalmaznak az integráló tag rögzítésére, amikor a működtető nem tudja tartani a lépést. Az integráló erősítést is gondosan hangolják. Túl magas érték esetén a rendszer lengni kezd. Túl alacsony érték esetén a hiba kiküszöbölése örökkévalóságig tart. Egy PID-szabályozóban az integráló művelet a türelmes. Vár, halmozódik, és végül pontosan elvégzi a feladatát.
Comments (2)
Leave a comment