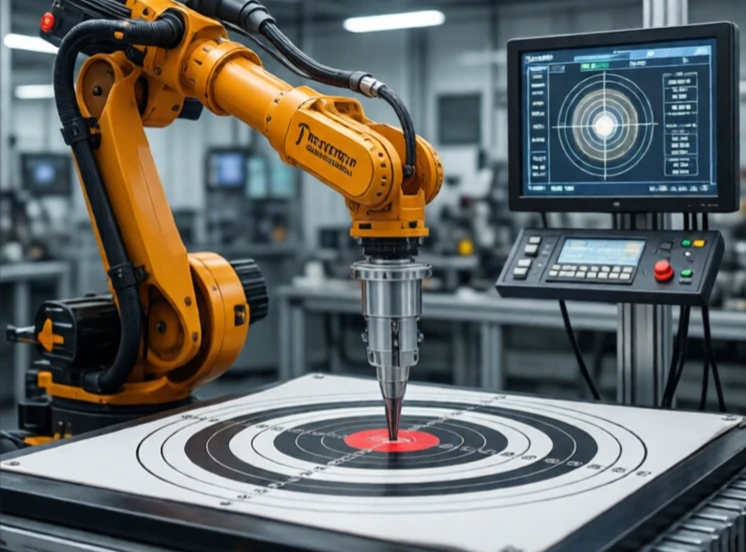
O controlo integral elimina o erro em regime permanente. Soma o erro ao longo do tempo e adiciona uma correção que aumenta até que o erro desapareça. Se um braço robótico parar ligeiramente abaixo do seu alvo, a ação integral continua a empurrar até atingir a posição exata.
O controlo proporcional por si só deixa geralmente um pequeno desvio. A saída do controlador é proporcional ao erro, pelo que um pequeno erro produz uma pequena correcção. Se o atrito ou a gravidade exigirem um binário constante, o sistema estabiliza num ponto em que o termo proporcional fornece a saída necessária. Esse ponto não é o ponto de regulação. O controlo integral corrige isto acumulando o erro e aumentando a saída até que o erro seja zero.
Características de controlo integral
- Elimina o erro em regime estacionário.
- Introduz uma defasagem que pode provocar oscilação.
- O fenómeno de windup ocorre quando o atuador entra em saturação.
- O mecanismo anti-windup limita o termo integral.
- O tempo de reinicialização determina a rapidez com que atua.
A desvantagem é a ultrapassagem e a instabilidade. O termo integral continua a adicionar correção mesmo depois de o erro mudar de sinal, o que leva o sistema a ultrapassar o valor alvo. Os engenheiros adicionam um mecanismo anti-windup para limitar o termo integral quando o atuador não consegue acompanhar. Também ajustam o ganho integral cuidadosamente. Se for demasiado alto, o sistema oscila. Se for muito baixo, demora uma eternidade a eliminar o erro. Num controlador PID, a ação integral é a paciente. Ela espera, acumula e, eventualmente, realiza a tarefa com precisão.
Comments (2)
Leave a comment