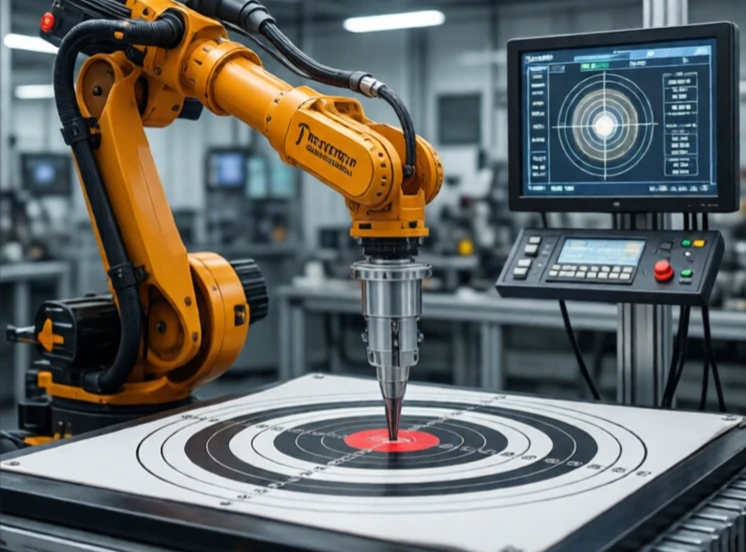
El control integral elimina el error en estado estacionario. Este suma el error a lo largo del tiempo y añade una corrección que aumenta progresivamente hasta que el error desaparece. Si un brazo robótico se detiene ligeramente por debajo de su objetivo, la acción integral continúa empujando hasta alcanzar la posición exacta.
El control proporcional por sí solo suele generar una pequeña desviación. La salida del controlador es proporcional al error, por lo que un error pequeño produce una corrección pequeña. Si la fricción o la gravedad requieren un par constante, el sistema se estabiliza en un punto donde el término proporcional proporciona la salida justa. Ese punto no es el punto de consigna. El control integral corrige esto acumulando el error y aumentando la salida hasta que el error sea cero.
Características de control integral
- Elimina el error en estado estacionario.
- Introduce un desfase que puede provocar oscilaciones.
- El fenómeno de torsión se produce cuando el actuador se satura.
- La función anti-saturación limita el término integral.
- El tiempo de reinicio determina la rapidez con la que actúa.
La desventaja radica en el sobreimpulso y la inestabilidad. El término integral continúa añadiendo correcciones incluso después de que el error cambie de signo, lo que hace que el sistema se desvíe del valor objetivo. Los ingenieros añaden un mecanismo anti-saturación para limitar el término integral cuando el actuador no puede seguir el ritmo. También ajustan cuidadosamente la ganancia integral. Si es demasiado alta, el sistema oscila; si es demasiado baja, tarda una eternidad en eliminar el error. En un controlador PID, la acción integral es la más paciente. Espera, acumula y, finalmente, realiza la tarea con precisión.
Comments (2)
Leave a comment